



为什么感知感知控制越来越受到关注
感知感知控制正从研究领域走向实际工程应用,因为太多机器仍然按照环境静止不变的假设来做决策。在现实世界中,车辆、机器人、无人机和工业平台都会遇到不断变化的障碍物、噪声传感器数据、部分遮挡、灰尘、眩光、振动和不完善的地图等问题。忽略传感器实际感知信息的控制系统,即使理论上看起来很完美,在实际应用中,例如在地面、院子或道路上,仍然可能表现不佳。
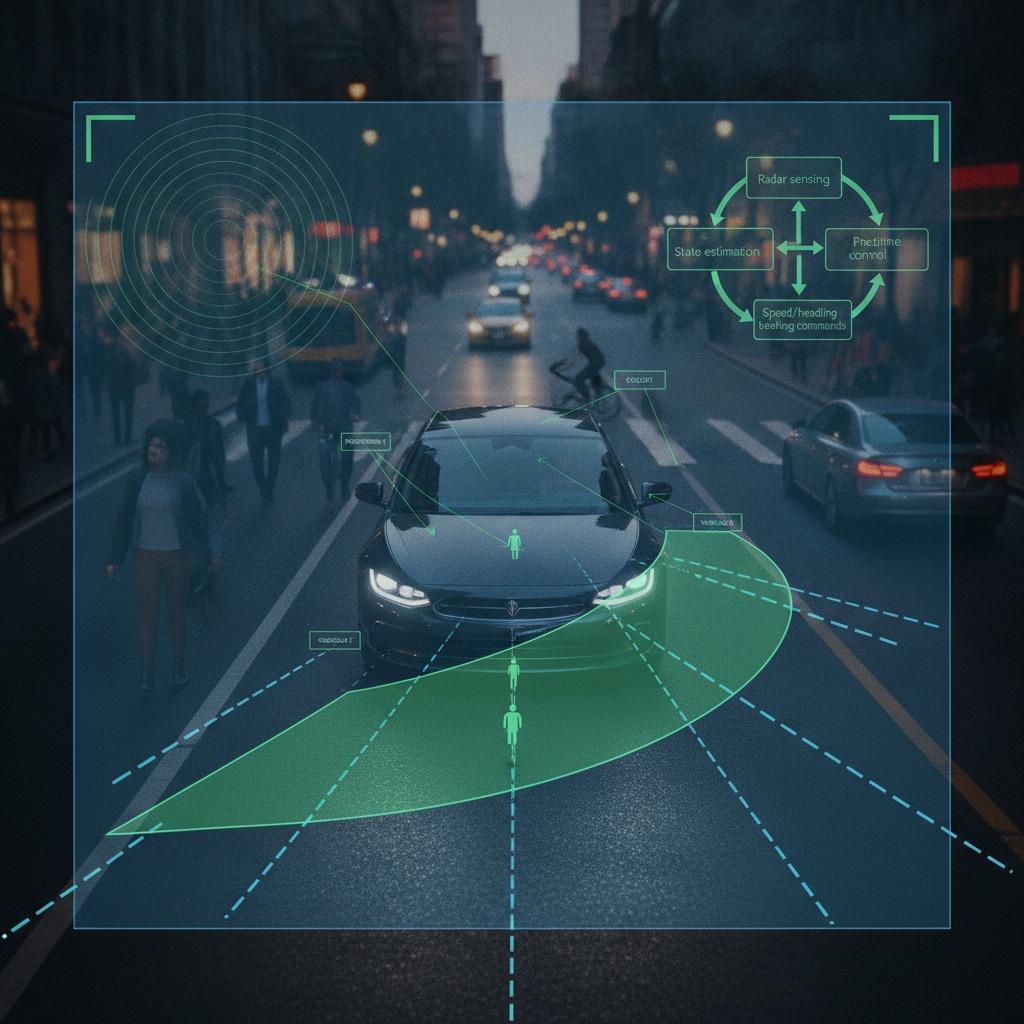
对于工程师和采购团队而言,问题不在于平台能否移动,而在于它能否安全、稳定地移动,并具备足够的适应性来应对各种重要情况。感知感知控制理念正是在此发挥作用:感知反馈不再被视为辅助输入,而是作为控制逻辑本身的一部分。控制器不再仅仅遵循预先规划的路径,而是根据传感堆栈当前接收到的信息做出响应。
这种方法试图解决什么问题
传统运动控制通常假设事先对周围环境有足够的了解。这在结构化的环境中或许可行,但当障碍物移动、传感器置信度下降或路径本身需要实时调整时,这种方法就变得脆弱不堪。在实践中,这会导致一系列常见的故障:运动不流畅、减速过慢、不必要的停止,甚至更糟糕的是,对危险的反应迟缓。
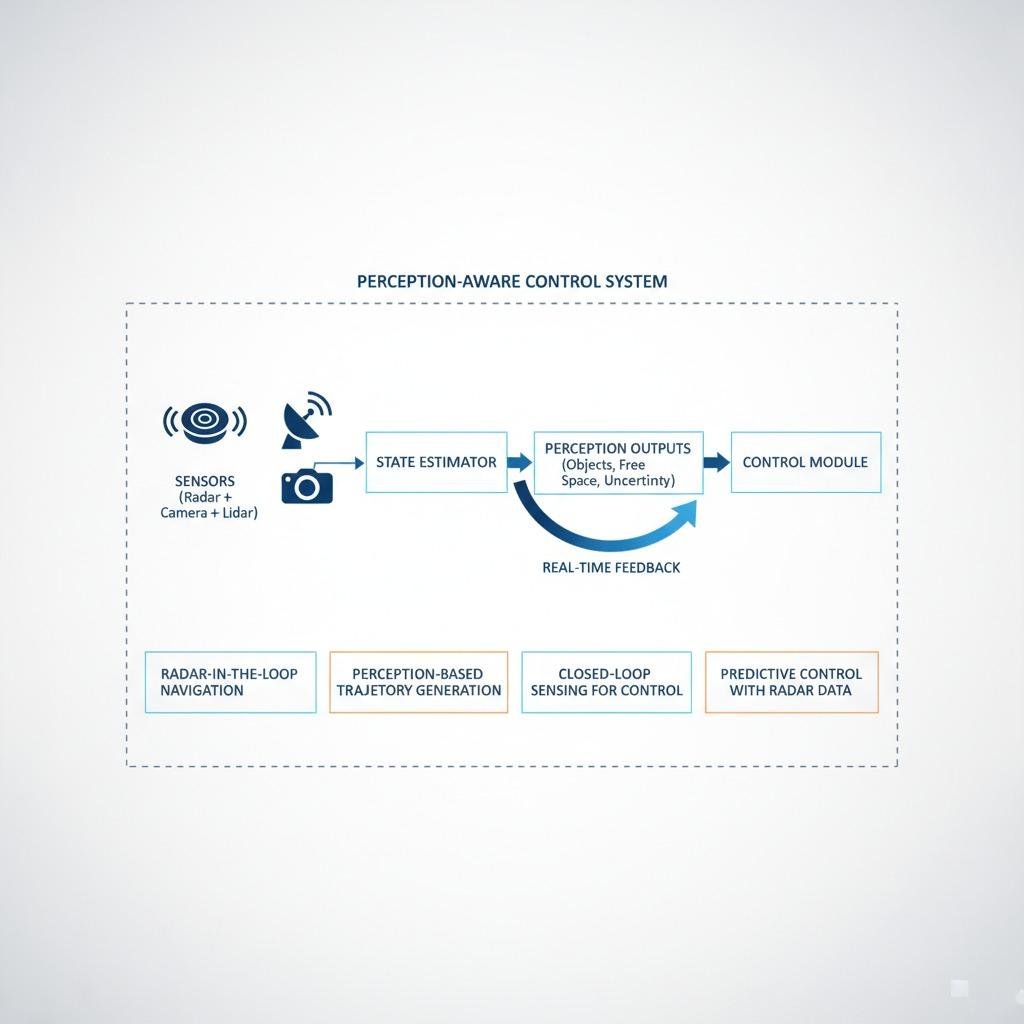
感知感知控制通过将感知和执行更紧密地结合起来来弥补这一差距。感知不再仅仅为高级规划器提供信息,而是可以持续地影响速度、航向、制动、避障和路径更新。其实际价值不仅在于更安全的运动,还在于更平稳的运行、更有效地利用可用空间以及减少操作员的手动干预。
它与传统控制栈有何不同?
理解二者区别的一个简单方法是:传统系统先进行规划,再进行控制;而感知感知系统则会随着传感器数据的变化不断重新审视规划。这并不意味着每个动作都需要从头开始重新计算。通常情况下,这意味着系统会利用反馈回路和局部自适应来保持机器与现实的一致性。
常用构建模块
根据应用场景的不同,该技术栈可能包含雷达、摄像头、激光雷达或融合传感器输入;状态估计;路径规划;以及能够实时响应传感器更新的控制层。雷达在恶劣环境中尤为重要,因为与纯光学传感相比,它对灰尘、雾、弱光或某些类型的视觉杂波的容忍度更高。这也是雷达在环导航成为自主和半自主系统研究热点的原因之一。
基于感知的轨迹生成更进一步,它会根据检测到的物体、自由空间和不确定性来调整路径。它不仅仅是避免碰撞,而是生成对机器而言合理、对流程而言可接受,并且足够稳定以执行时不会出现振荡或过度修正的运动。
雷达数据如何改变设计方程
雷达并非万能灵药,任何从事工业传感工作的人都明白这一点。它在分辨率、数据解读和目标分离方面都有其自身的局限性。然而,当工程师需要在光学传感难以奏效的条件下获取可靠数据时,雷达就值得认真考虑。利用雷达数据进行预测控制可以帮助系统预判接近距离、更早地识别移动物体,并在必须紧急停止之前调整运动。
这种预测功能至关重要。如果控制回路只在物体过于靠近后才做出反应,往往会导致操作过于突兀。而利用雷达信息进行预测的回路则可以更早地调节速度,从而保留更大的操作空间。对于自动导引车 (AGV)、移动机器人和某些自主平台而言,这可以转化为更高的吞吐量和更少的干扰。
真正重要的选择标准
买家和工程师不应只关注“自主性”的宽泛说法,而应探究系统在不确定性下的表现。重要的问题往往是实际的:
当感知置信度下降时,控制方案能否平滑降级?它能否处理动态障碍物,而不仅仅是静态障碍物?轨迹更新速度如何?当传感器融合结果不一致时会发生什么?如果某个传感器的可靠性在一段时间内降低,系统能否保持稳定?这些问题决定了一个有前景的演示方案能否真正融入到生产工作流程中。
另一个有用的检查点是集成负担。闭环传感控制听起来很简单,但如果控制栈和感知栈是由不同的团队基于不同的假设设计的,那么实现起来就会变得复杂。接口定义、时序和验证计划通常与底层算法同等重要。这方面人们有时会低估其预算,之后又会后悔莫及。
评估这些系统时常犯的错误
一个常见的误区是认为更多的传感器数据就意味着更好的控制。事实并非如此。过多的未经过滤的输入数据会导致延迟或响应不稳定。另一个误区是只关注正常路径下的性能,而忽略了反射面、遮挡或恶劣天气等极端情况。第三个误区是选择看似复杂但难以在工业环境中维护的解决方案。
工程师也应谨慎对待理想场景的过度设定。即使在洁净的实验室环境中运行良好的系统,在仓库、现场作业或混合交通环境中,仍然需要强大的备用逻辑。换句话说,控制策略的设计应基于实际运行环境,而非演示文稿中的场景。
对采购和产品团队的实用建议
如果您正在比较不同平台或自行构建平台,那么问题不在于感知感知控制是否时髦,而在于它能否在您的实际应用场景中降低操作风险并提升运动质量。如果答案取决于动态障碍物、不确定的感知或多变的环境条件,那么这种方法就值得认真评估。
对于产品团队而言,下一步通常是绘制感知环境图,定义故障模式,并确定平台需要多少实时自适应能力。对于采购经理而言,这意味着要向供应商强调其控制架构如何应对感知能力下降的情况,而不仅仅是其在理想条件下的响应速度。
如果您正在评估自主运动技术,首先要了解的是如何应对传感器不确定性的控制逻辑、雷达或其他感知输入的作用,以及轨迹更新策略。这往往是宣传册上的功能与真正可靠的机器之间的区别所在。