



天空的脆弱性:为什么现代自主系统需要独立于卫星的定位
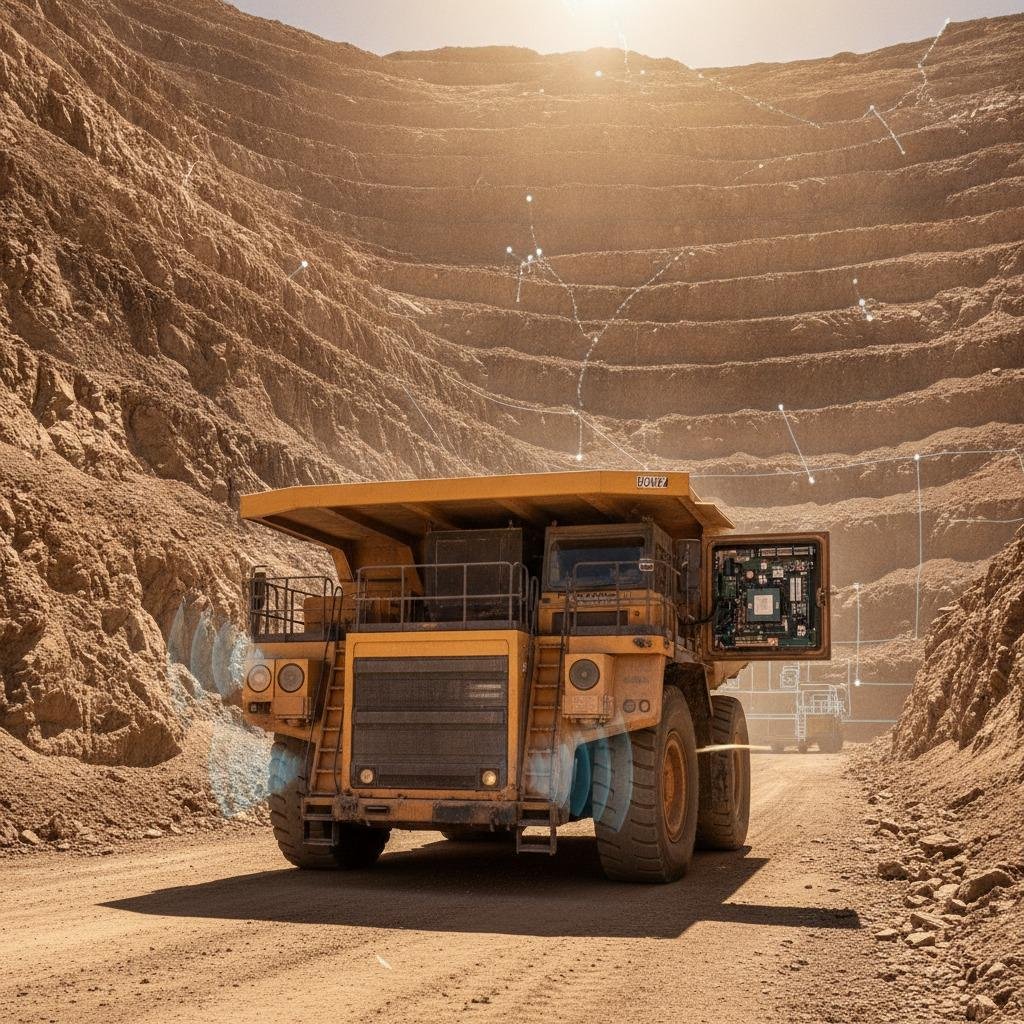
二十多年来,开发自主地面车辆、自动化港口物流和重型工业机械的设计团队一直将全球卫星星座视为万无一失的工具。他们只需连接一个带有RTK校正功能的双频GNSS接收器和天线,就能获得厘米级的精度。然而,在实际应用中——无论是在露天矿坑深处、在密集的混凝土城市峡谷中穿梭,还是在充满争议的海上航道作业——这种假设往往不成立。卫星独立定位不再仅仅是航空航天领域的特殊备用方案;对于那些构建系统、且系统一旦卫星星座信号减弱或完全消失就无法停止运行的工程师来说,它已成为一项必不可少的操作要求。
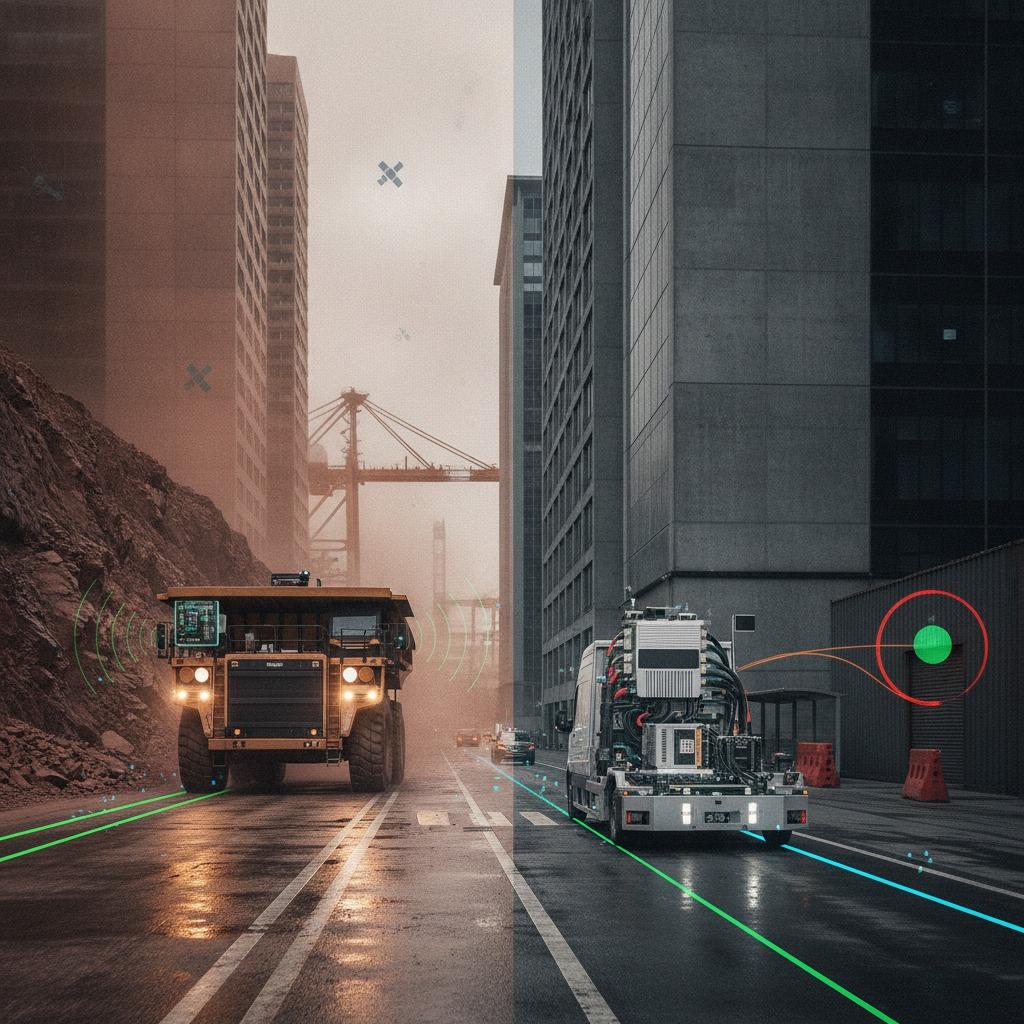
核心问题在于物理层面:GNSS信号到达接收天线时的功率极低,通常在-160 dBW左右。这使得它们不仅容易受到结构钢和潮湿树叶等自然多径反射的影响,也容易受到蓄意干扰和欺骗性信号的干扰。当矿用运输车或自主运输机器人失去卫星信号时,传统的应对措施要么是立即停止作业——导致吞吐量骤降——要么是依赖航位推算,而航位推算会在几秒钟内迅速累积误差。
传统航位推算的局限性
当卫星信号中断时,人们通常会本能地选择惯性测量单元 (IMU) 配合车轮里程计或光学摄像头进行测量。然而,在严苛的工业环境中,机械现实很快就会使这种方法变得复杂:
- 车轮里程计打滑:湿滑的钢材、砾石、泥浆和冰面会导致车轮打滑,从而在自动驾驶车辆行驶不到 50 米之前就破坏里程计的精度。
- 视觉退化:基于视觉的 SLAM 和视觉里程计在空气中的灰尘、浓密的颗粒云、直射的阳光或完全黑暗的环境中会崩溃。
- IMU 偏置不稳定:除非您指定使用昂贵的导航级环形激光器或光纤陀螺仪,否则微机电系统 (MEMS) IMU 会遭受未校正的偏置漂移,这种漂移会随着时间的推移呈二次方累积。
构建替代方案:雷达-惯性导航混合定位
为了克服环境干扰,工程团队越来越多地采用毫米波雷达和成像雷达作为航位推算的主要外部传感器。通过将雷达测量与工业级惯性测量单元 (IMU) 紧密结合,系统能够实现稳健的雷达-惯性导航混合定位,不受光学能见度、表面摩擦或环境光照的影响,保持正常运行。
与在暴雨或工业粉尘环境中难以正常工作的光学相机或激光雷达传感器不同,射频波能够以极小的衰减穿透大气颗粒物。雷达里程计从静止的环境目标中提取多普勒速度剖面,同时滤除动态物体(例如穿越的车辆或人员)。将这些精确的径向速度测量值输入扩展卡尔曼滤波器 (EKF) 或因子图优化器,可以持续限制惯性测量单元 (IMU) 的漂移,从而在持续数小时的卫星信号丢失的情况下,实现稳定的无全球导航卫星系统 (GNSS) 雷达导航。
这里的主要工程难题在于数据关联。原始雷达回波包含杂波、多径伪影和方位角-仰角模糊。滤波流程必须滤除虚假回波和移动反射体,以确保只有真正的静态环境散射体才能约束惯性导航求解器。
从冗余到主动防御:雷达辅助GNSS欺骗检测
信号丢失固然令人烦恼,但信号欺骗却十分危险。当自主设备接收到伪装成有效星座星历的篡改GNSS信号时,标准接收器可能会计算出一个错误的位置,并产生极具迷惑性的高置信度。设备会误以为自己位于实际位置左侧五米处。
雷达辅助的GNSS欺骗检测在此对安全架构至关重要。通过保持基于雷达惯性基线的独立、高速率的速度和位移估计,机载计算机可以交叉验证接收到的卫星定位数据。如果RTK解算报告的加速度矢量或位置跳跃与雷达里程计的偏差超过校准阈值,导航执行系统会立即将GNSS数据标记为不可信,隔离接收机,并优雅地回退到本地传感器跟踪。
成熟的雷达-GNSS集成方案并非将卫星数据视为唯一且绝对权威的数据。相反,GNSS数据只是众多传感器输入之一,其协方差矩阵会动态调整,从而使设备能够在卫星跟踪、交叉验证和自主航位推算之间平滑切换,而不会中断其任务状态。
系统集成商的实用评估标准
在确定用于卫星独立定位的传感器套件标准之前,产品团队应评估三个关键的集成变量:
1. 啁啾信号带宽和速度分辨率
仅用于远程目标跟踪的雷达传感器通常缺乏里程计所需的精细距离和多普勒分辨率。应寻找能够提供宽线性调频带宽和足够仰角通道的收发器(通常在 76–81 GHz 汽车频段),以便区分地面杂波和实际的固定垂直基础设施。
2. 计算开销与实时截止时间
与激光雷达相比,雷达点云数据密度极低,但处理高密度 4D 雷达阵列仍然会耗尽嵌入式边缘处理器的性能。评估传感器是在板载 DSP 上执行点云提取和多普勒滤波,还是需要主计算单元处理原始距离-多普勒图。
3. 传感器刚度和外在特性
在雷达-惯性导航混合定位中,雷达安装支架和惯性测量单元(IMU)本体之间轻微的机械弯曲会导致相位和坐标误差,从而降低融合滤波器的性能。对于长时间自主飞行而言,刚性物理共位或连续在线外部参数校准是必不可少的。
常见问题解答
在GNSS信号受限的环境中,雷达能否完全取代激光雷达?
在定位和速度估计方面,雷达通常可以替代激光雷达,尤其是在肮脏、多尘或潮湿的环境中。然而,对于高密度体积测绘和精细的障碍物几何形状,激光雷达仍然具有更优的角度分辨率。许多工业团队同时部署这两种技术,并将雷达惯性融合作为高可用性导航主干。
雷达里程计在开阔、无特征区域的表现如何?
在完全平坦、没有任何垂直结构(例如盐滩或光滑柏油路面)的地形中,由于缺乏能够反射信号的固定反射体,雷达里程计的精度会下降。在这些环境中,通常会加装向下观测的地速雷达或高精度惯性传感器来约束速度。
以弹性导航方式向前迈进
在现代自动化操作中,仅依赖未经验证的卫星定位数据是一种工程隐患。如果您的平台运行在易受多径反射、电磁干扰或卫星物理遮蔽影响的环境中,首先应将当前惯性测量单元 (IMU) 和里程计系统的漂移率与毫米波多普勒雷达基线进行对比。在硬件设计阶段早期建立稳健的雷达-全球导航卫星系统 (GNSS) 集成,远比车辆部署到现场后再进行故障安全架构的改造成本要低得多。