



看清细节,追踪运动:雷达成像和跟踪的真正价值
从厘米级图像到移动目标分离和实时跟踪——五项功能将原始回波转化为决策。
雷达成像与跟踪团队 · 阅读时间约 8 分钟 · 产品与解决方案简介
仅仅依靠雷达探测“目标存在”是不够的。真正重要的工作始于探测之后:确定目标的性质,区分运动目标和静止目标,测量其运动速度,并对其进行实时跟踪。这五个方面——高分辨率成像、运动目标识别、速度估计、静态目标与动态目标区分以及实时跟踪——并非彼此独立,而是构成一个完整的流程,每一步都为下一步奠定了基础。
1. 高分辨率成像:首先你必须看到形状
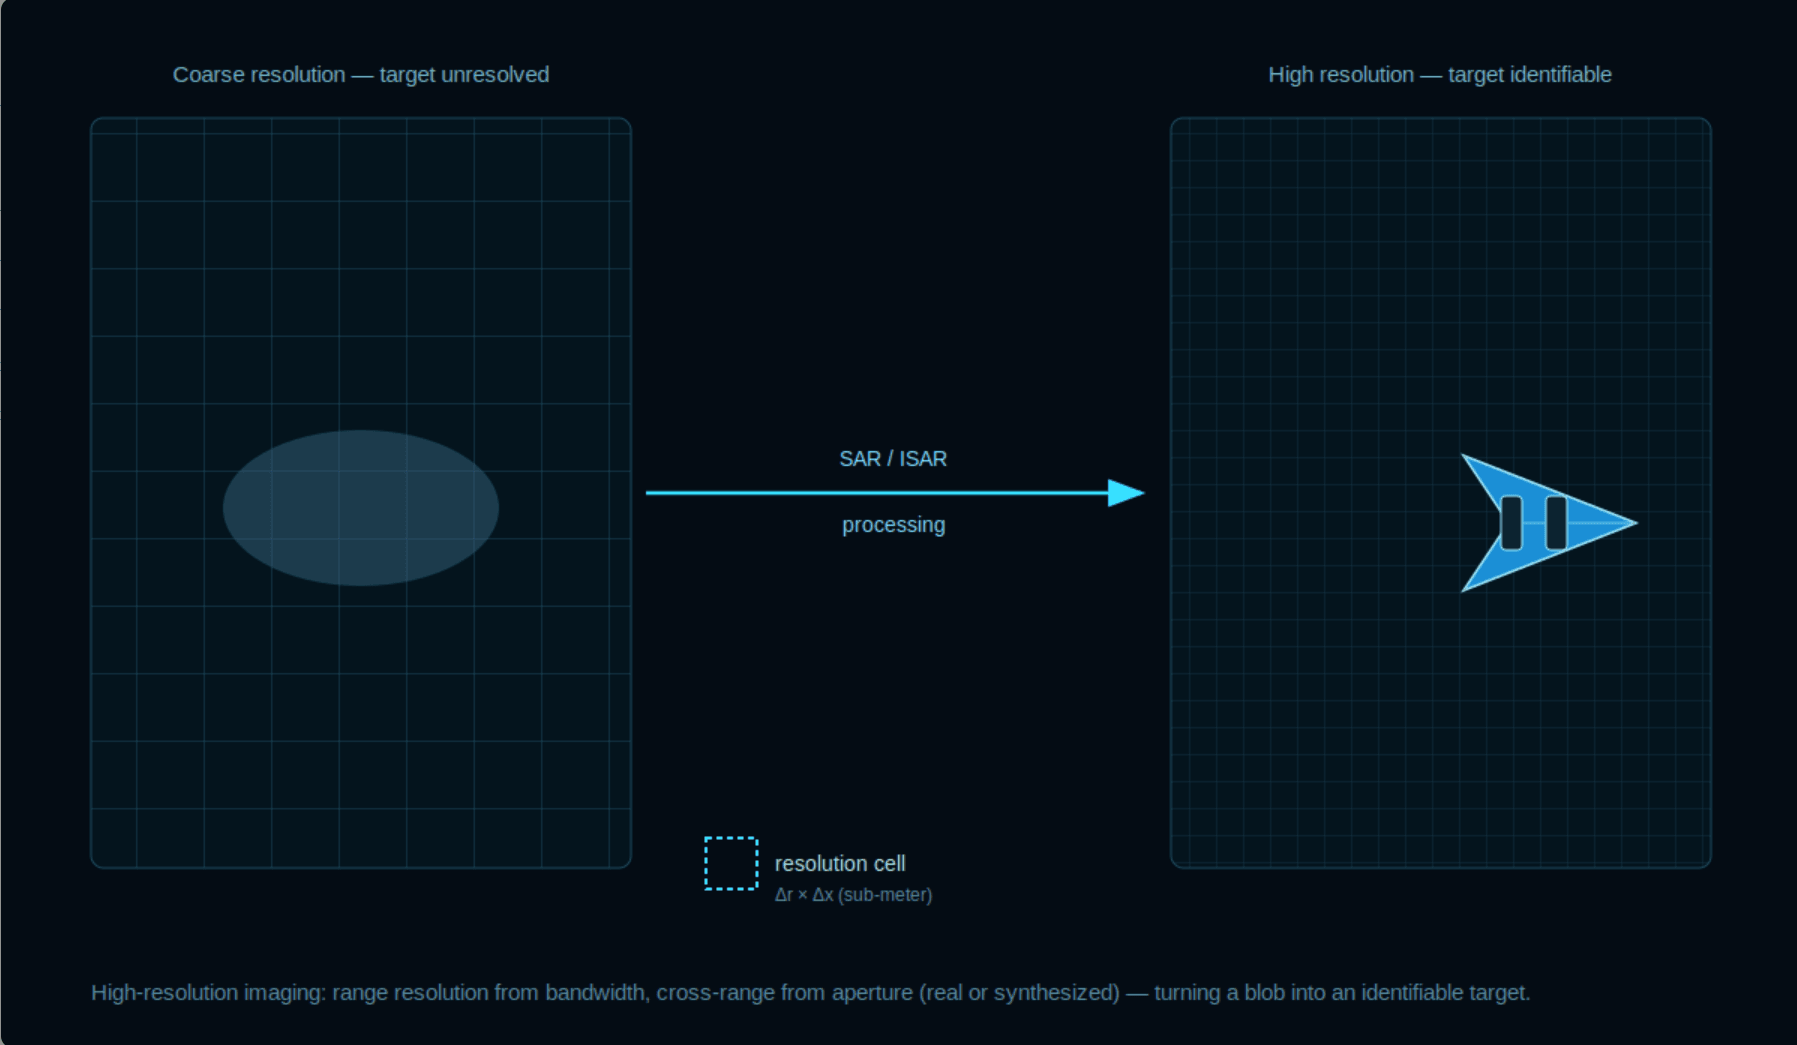
分辨率是区分“模糊物体”和“可识别目标”的关键。移动平台上的合成孔径雷达 (SAR) 或目标本身的逆合成孔径雷达 (ISAR) 会牺牲观测时间和相干处理能力,换取更精细的分辨率——从米级到亚米级,有时甚至达到数十厘米。距离分辨率取决于信号带宽;横向分辨率取决于孔径,无论是实际孔径还是合成孔径。关键不在于幻灯片上的数字,而在于你能用它做什么:统计车辆数量、解读轮廓、识别与上周相比发生变化的建筑物。
但分辨率也有其局限性,它只有在图像清晰对焦后才能发挥作用。在清晰对焦的时间间隔内,任何运动都会使图像模糊——这正是后续步骤存在的意义所在。清晰的图像是整个流程的基础。
图 1. SAR / ISAR 处理在距离和横向方向上都能将目标分辨率提高到亚米级。
分辨率由两个数字组成,而不是一个——沿脉冲方向的量程和横向量程。任何一个数字出错都会导致你对所观察内容的判断失误。 |
2. 动态目标识别:并非每个小失误都值得再次关注
一旦你能够进行想象,下一个问题就是哪些返回值真正重要。场景中的大多数物体保持静止;只有少数会移动。移动目标识别过滤器会标记出移动的物体——停着的卡车是背景,而驶离的卡车则需要报告。它利用了静止杂物无法伪造的一点:相对运动。
实际上,这取决于多普勒频移以及目标回波在相干脉冲中的表现。一个好的鉴别器能够在现场繁忙且天气恶劣时降低误报率,因为正是在这种情况下,操作员才会不再信任屏幕。这就好比一个传感器会让你被大量的目标淹没,而另一个传感器则能精准地指向少数几个真正重要的目标。
图 2. 相对运动(而非振幅)将运动物体(明亮,带有速度矢量)与静态杂物(暗淡)区分开来。
3. 速度估算:运动是一个数字,而不是一种感觉
标记移动目标是一回事,确定其速度又是另一回事。速度估算通过读取多普勒频率并将其转换为径向速度——对于单基地雷达,v = λ·f_D / 2。这样,测距速率就变成了一个可以据此进行规划的测量值,而不是猜测。
真实场景总是充满变数:目标很少会径直朝雷达飞来,所以你得到的是径向速度,而不是真实的地面速度;而转弯又会使速度方向发生反转。好的估算不仅会给出一个数值,还会报告自身的不确定性,因为只有知道误差的轨迹才能用于决策。速度也是分类器的重要信息——缓慢爬行和快速冲刺是截然不同的问题。
图 3. 移动接触点偏离零多普勒线;偏移量是测量的径向速度,具有其自身的不确定性。
4. 静态与动态分离:将移动者从杂乱中拉出来
这就是信号辨别与信号处理相结合的地方。静止物体和地面共享大致相同的多普勒频移(接近于零);而运动物体则不然。杂波抑制——例如STAP、相位中心偏移技术或简单的多普勒陷波——可以消除静态回波,只留下动态回波。这就是为什么慢速车辆在SAR图像上看似清晰可见,但在GMTI图像上却清晰可见的原因。
难点从来不在于数学计算,而在于处理极端情况。例如,目标与周围杂物以相同速度移动;树梢随风摇曳;车水马龙的道路上,你只想识别异常值。在这些情况下依然有效的分离效果,才是整个系统真正实用的关键,而不仅仅是能在简洁的幻灯片上演示。
图 4. 取消零多普勒回波,移动物体保持静止;同一场景,去除杂波。
5. 实时追踪:记录实时动态,而非仅记录快照
单次检测代表一个瞬间;追踪则讲述一个故事。实时追踪技术会将分离的、带有速度标签的运动目标进行更新,并保持追踪状态——包括启动追踪、将新轨迹与旧轨迹关联、应对短暂的中断以及丢弃逐渐消失的轨迹。多个目标、交叉路径和间歇性返回等情况都必须妥善处理,同时还要避免显示画面混乱不堪。
“实时”是关键所在。它意味着整个流程——成像、区分、估计、分离、跟踪——都在更新周期内完成,因此操作员看到的是当下,而不是五秒前。这使得一个系统能够监控大范围区域,并持续向后续处理程序提供清晰的跟踪数据。
图 5. 在更新间隔内保持具有历史记录、关联性和预测位置的多目标轨迹。
我们将这五个步骤构建成一个完整的流程。
单独来看,它们只是算法。结合起来,它们就构成了对战场态势的有效感知。我们的 TrackSense 雷达成像和跟踪平台能够将高分辨率成像到实时多目标跟踪的整个流程整合为一个连贯的工作流程:
图像清晰 | SAR/ISAR 处理可达亚米级距离和横向分辨率,并具有移动场景自动对焦功能。 |
提醒搬家工人 | 在杂乱、不利的条件下,移动目标识别能力可降低误报率。 |
测量速度 | 报告的是基于多普勒的速度估计的不确定性,而不仅仅是一个点读数。 |
将静态数据与动态数据分离 | 杂波抑制(STAP / DPCA / 陷波)将移动信号与静止信号隔离。 |
实时追踪 | 在更新间隔内实现多目标跟踪、关联、滑行和切换。 |
闭合回路 | 在同一时间线上进行成像、区分、速度和轨迹分析,为后续决策做好准备。 |
预约现场演示 · 下载 TrackSense 技术简报
雷达成像和跟踪的价值不在于提供更美观的图像,而在于缩短从回波到决策的路径。成像、分离移动目标、估算速度并实时跟踪——所有这些操作完成后,图像不再是需要解读的信息,而是可以立即采取行动的信息。