



低层空域的高密度瓶颈
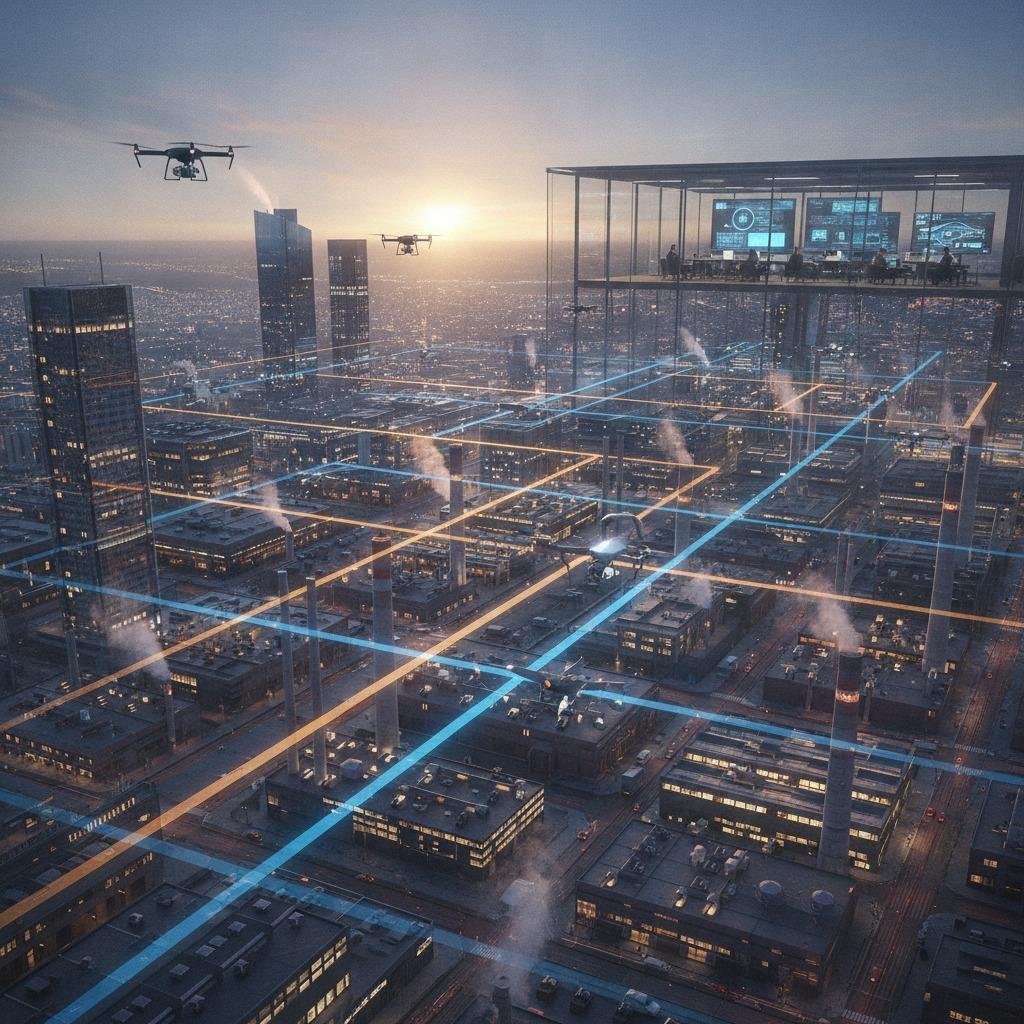
大多数无人系统的飞行测试活动都以相同的方式开始:一条封闭的空域,一两架飞机在空中飞行,以及专门的地面观察员监控屏幕。在这种受控环境下,战术探测与规避动作效果相当不错。然而,当机队运营商试图将商业运输航线或基础设施巡检空域扩展到数百架次同时飞行时,仅仅依靠最后一刻的避碰就存在很大的数学风险。在共享的低空空域中,真正的运行安全取决于战略间隔保障——即在飞机启动发动机或越过活动空域边界之前解决空间和时间冲突的做法。
如果在飞行前和战术前阶段没有预先设计好间隔,密集的无人机网络就会出现连锁偏差。如果A机为了避开B机而偏离航线,往往会与C机产生冲突。在人口密集的都市区或工业区,这种随意触发战术规避的做法会浪费机载电池储备,并显著增加空中失去间隔的概率。系统工程师和空域管理人员逐渐意识到,战术自主性无法弥补飞行计划不周的缺陷。
从战术反应转向战术前确定性
空中交通冲突规避本质上是一个按时间顺序排列的流程,分为三个层级:战略层级(从起飞前到进入航线前几分钟)、战术层级(从最近点前几秒到几分钟)和防撞层级(最后的物理机动)。将工程重点转移到该流程的前端,会改变机队管理的经济效益。
在实践中,战略间隔保障通过分配 4D 轨迹合同来实现——这些合同是由纬度、经度、高度和严格的时间窗口限定的精确体积走廊。UTM 服务供应商 (USS) 不会无限期地清空整个空间区域,而是分配离散的 4D 单元格,这些单元格会随着飞机沿预定路径飞行而动态地打开和关闭。如果两个运营商在同一运行窗口内请求重叠空域,调度算法会在授权之前调整起飞时间、强制改变巡航速度或重新计算航路点。
这种早期冲突检测和解决机制能够显著降低飞机机载自动驾驶仪的计算和机动负担。如果运用得当,机载系统可以保持可预测的、节能的巡航模式,将战术机动视为罕见的突发事件,而非标准操作程序。
合作式和非合作式监测的作用
战略建模的可靠性完全取决于输入系统的地面实况数据的可靠性。如果空域管理系统仅根据提交的飞行计划就假定航线畅通,那么一旦有未经授权的飞机或未配备相应设备的通用航空飞行员误入航线,该系统必然会失效。
可靠的架构需要分层传感器输入:
- UTM协同监视:直接远程ID广播、网络远程ID心跳信号和转发器数据(例如ADS-B In)建立运行基线。当每个活跃参与者传输经过认证的位置、速度和轨迹意图时,战略重新计算可通过蜂窝或卫星数据链路平稳进行。
- UTM雷达监视:在混合空域中,纯粹的合作环境只是一种作战幻想。从滑翔机、农用飞机到误入歧途的业余无人机,各种不参与合作的飞行器都需要进行局部地面或空中感知。在关键的高密度入口走廊部署定向雷达,可以让UTM平台识别出不合作的入侵者,并在这些入侵者迫使紧急战术中止之前动态缩小可用的战略缓冲区。
工程团队常常低估了此处集成带来的难题。将高频、噪声较大的雷达航迹与低频网络遥测数据合并,往往会导致“重影”或虚假的航迹偏差警告。如果战略层接收到不稳定的航迹数据,出于过度谨慎,它会拒绝有效的飞行计划,从而无端降低商业吞吐量。
工程权衡:缓冲区大小与走廊通行能力
所有战略间隔算法都依赖于不确定性缓冲区。这些缓冲区代表了由于GPS精度衰减、阵风变化或遥测延迟等原因,飞机可能出现的位置漂移。如果缓冲区设置得太小,就会触发频繁的战术警报,并违反安全隔离规定。如果缓冲区设置得太大,则空域在几次飞行后就会达到饱和。
平衡这种权衡的关键在于跟踪整个遥测链的延迟范围。例如,如果远程地面站依赖于延迟在 80 毫秒到 1500 毫秒之间变化的 LTE 网络,那么您的战略时间缓冲必须反映出这种最坏情况下的延迟。构建超视距 (BVLOS) 走廊的运营商必须优先考虑确定性通信链路;更低的延迟波动直接转化为更小的 4D 气泡和更高的允许空域容量。
常见的集成错误
在企业试验和监管沙盒部署中,我们反复看到团队遇到同样的结构性障碍:
- 将飞行计划视为不可更改的承诺:天气锋面、局部上升气流和逆风变化都是实时发生的。战略冲突规避机制必须在航路逻辑中内置预先规划的等待点和动态速度控制裕度。
- 忽略遥测融合中的传感器延迟:在未严格进行时间对齐的情况下,将 UTM 协同监视数据与战术雷达数据一同接收,会导致误报冲突。必须在传感器端进行时间戳标记。
- 未考虑信号盲区:蜂窝网络切换和地形遮蔽会干扰遥测数据。如果飞机离线 15 秒,战略软件必须决定是保持预留通道畅通,还是立即宣布其处于降级状态,并重新路由后续流量。
常见问题解答
战略分离在哪个阶段结束,战术冲突消除在哪个阶段开始?
尽管各民航当局的定义略有不同,但战略间隔通常是指在起飞前或在预定最近进近时间范围之外(通常是几分钟)进行预留和航路清障。一旦有不可预见的入侵者或航迹偏差进入近距离空间安全区(通常以几十秒为单位),战术探测与规避规则就会生效。
地面雷达能否取代机载探测与规避传感器?
在特定地理范围内,地面雷达监视可以减轻小型飞机携带的笨重光学或雷达载荷。然而,这需要不间断的链路余量。对于在非管制空域进行的大范围行动,监管机构通常期望采用混合架构,即由战略地面平台管理宏观流量,并由机载传感器支持局部遏制。
推进系统架构
在无人作战中实现安全规模化并非仅仅是机载处理能力的挑战,而是一个系统级架构问题。在评估软件供应商、雷达硬件或飞行控制系统时,不要仅仅关注简单的基准规避演示。要考察其软件在多源航迹数据采集、动态空间缓冲区管理以及冲突检测与解决方面的效率,尤其是在飞机离地之前。真正的能力提升始于严谨的战略间隔保障。