



드론 충돌 회피
홈
드론 충돌 회피
EXPLORE
Millimeter Wave Radar Solutions
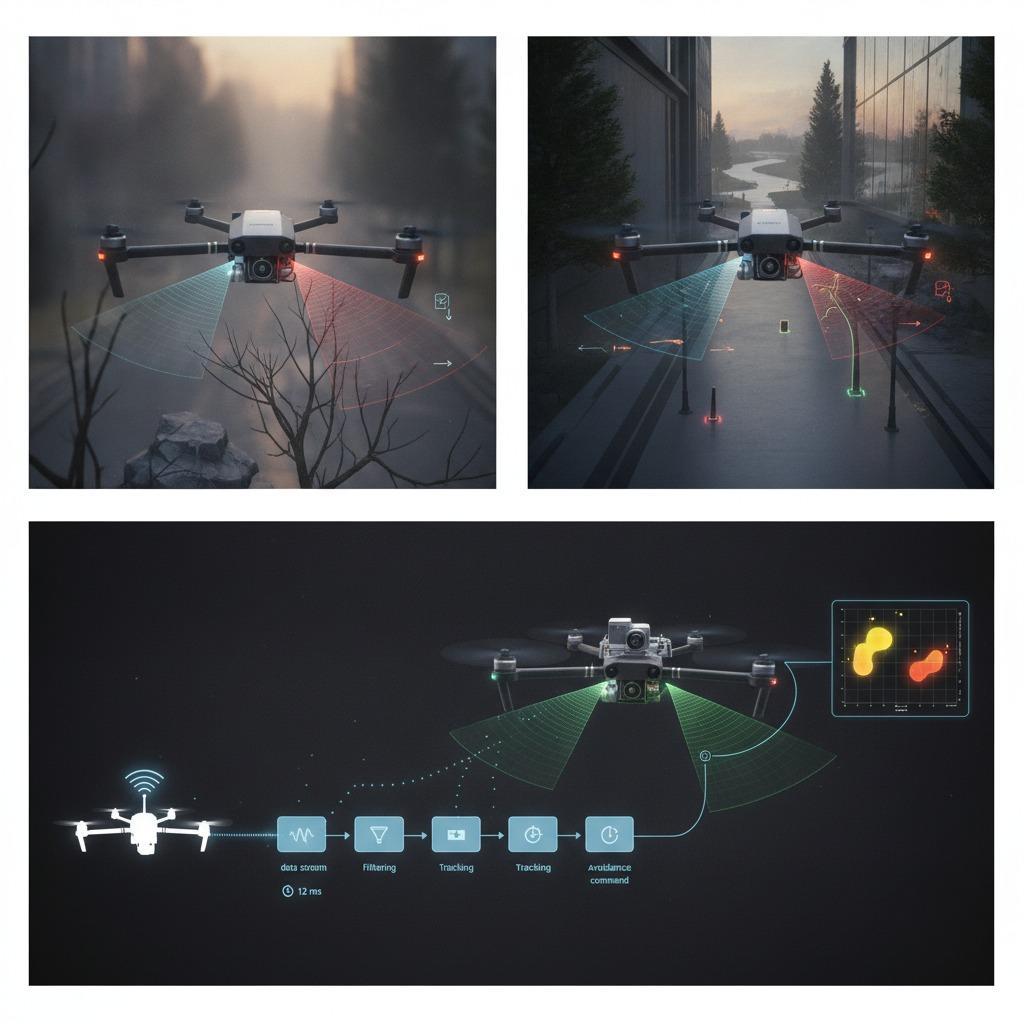
1. 밀리미터파 레이더가 드론 설계 검토에 계속 등장하는 이유 2. 밀리미터파 레이더의 장점과 한계 3. 간편 참고: 일반적인 장단점 분석 4. 장애물 감지, 구매 결정의 핵심 요소 5. 시스템 관점에서 드론 충돌 방지를 고려하는 방법 6. 엔지니어와 소싱 팀이 여전히 저지르는 일반적인 실수 7. 구매 전 실질적인 조언 8. FAQ: 프로젝트 후반부에 팀이 자주 묻는 질문 9. 합리적인 다음 단계
 Ningbo Linpowave
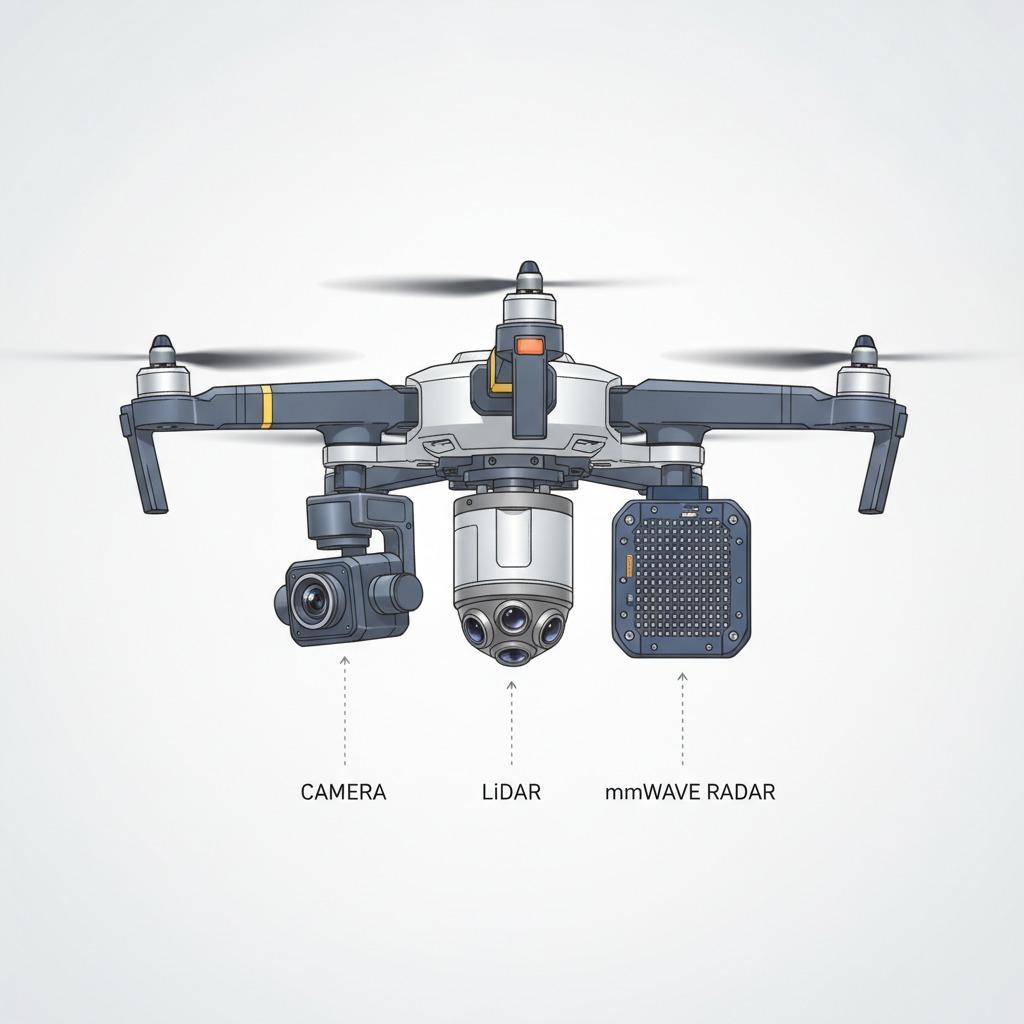
1. 드론 충돌 방지가 단순한 기능이 아닌 설계 과제가 된 이유 2. 구매자들이 실제로 해결해야 할 문제 3. 일반적인 감지 접근 방식 및 적용 분야 4. 거리-도플러 매핑이 중요한 이유 5. 일반적으로 받는 관심보다 더 많은 관심을 기울여야 할 선정 기준 6. 드론 충돌 방지 프로그램에서 흔히 발생하는 오류 7. 실용적인 구매자 조언 8. 엔지니어링 팀이나 공급업체 팀에 무엇을 물어봐야 할까요? 9. 다음 단계
Ningbo Linpowave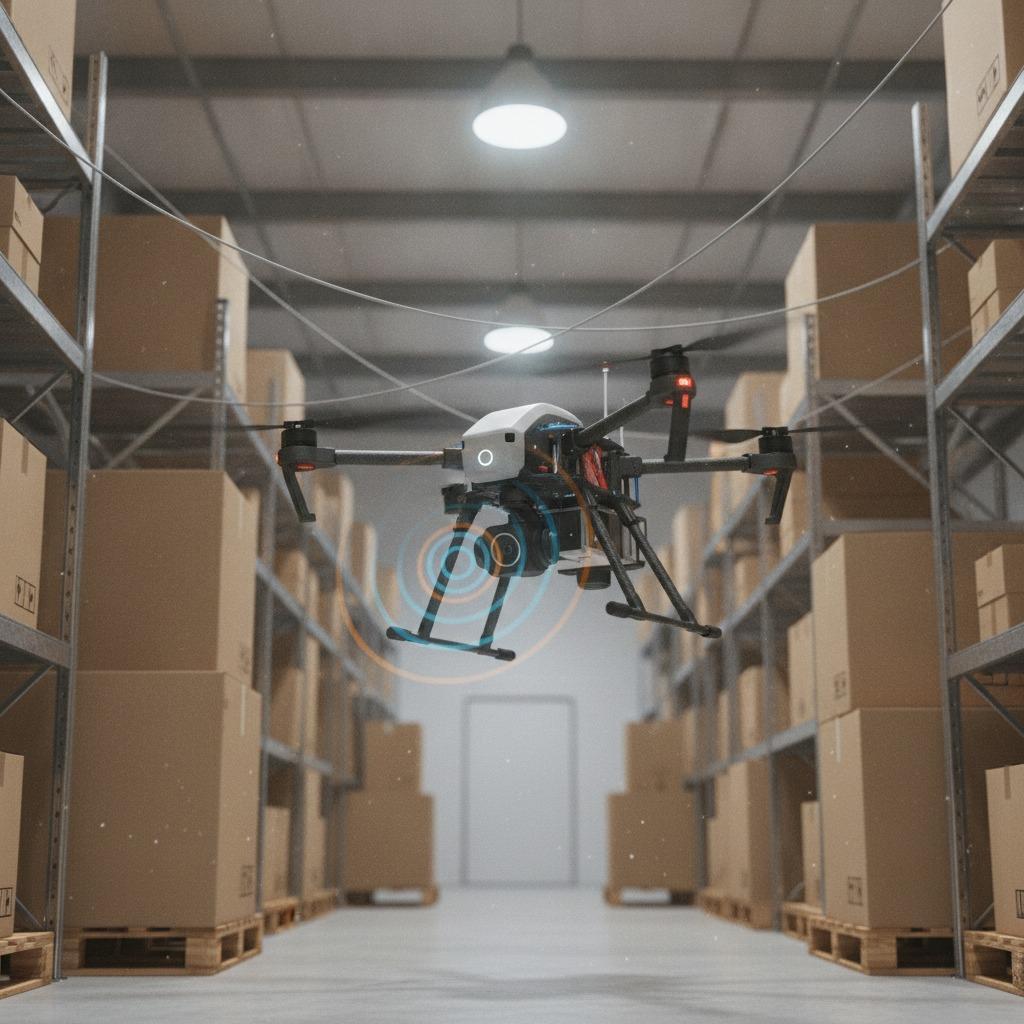
1. 드론 충돌 방지 기능이 선택 사항에서 설계 우선순위로 올라선 이유 2. 핵심 과제: 너무 많은 부담을 주지 않으면서 충분한 정보를 제공하는 것 3. 레이더가 카메라로는 포착할 수 없는 어떤 정보를 제공하는가? 4. 간단한 비교: 다양한 접근 방식이 어디에 적합한지 5. 구매자가 간과해서는 안 될 선정 기준 6. 드론 충돌 방지 프로젝트에서 흔히 발생하는 실수 7. 좋은 구매 결정이란 무엇인가 8. 자주 묻는 질문(FAQ)
Ningbo Linpowave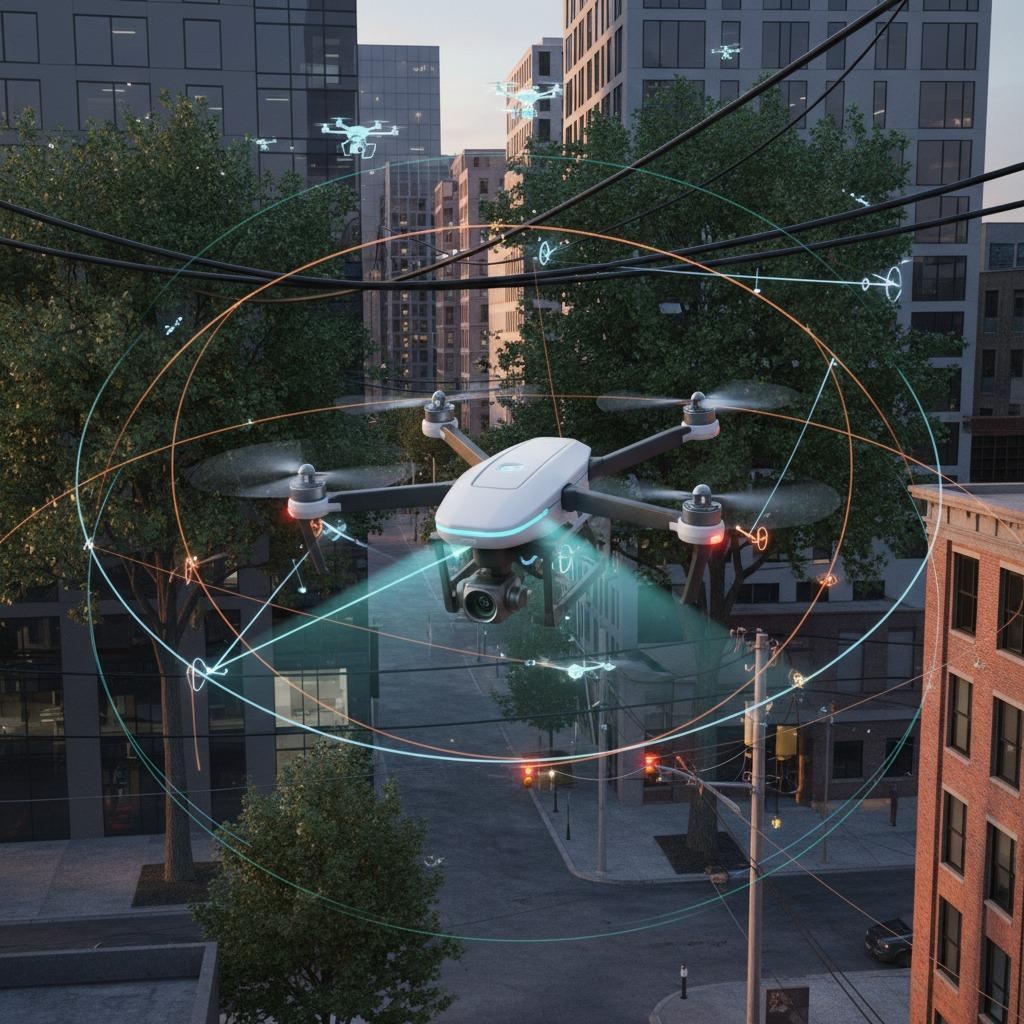
1. 문제 이해: 현재 드론 내비게이션 기술의 한계점 2. 핵심 솔루션: 장애물 감지 및 첨단 센서 통합 3. 정밀한 측정을 위한 밀리미터파 레이더 및 거리-도플러 매핑 활용 4. 미래에도 사용 가능한 드론을 위한 견고한 전략 구현
Ningbo Linpowave