



Blog List
홈
Blog List
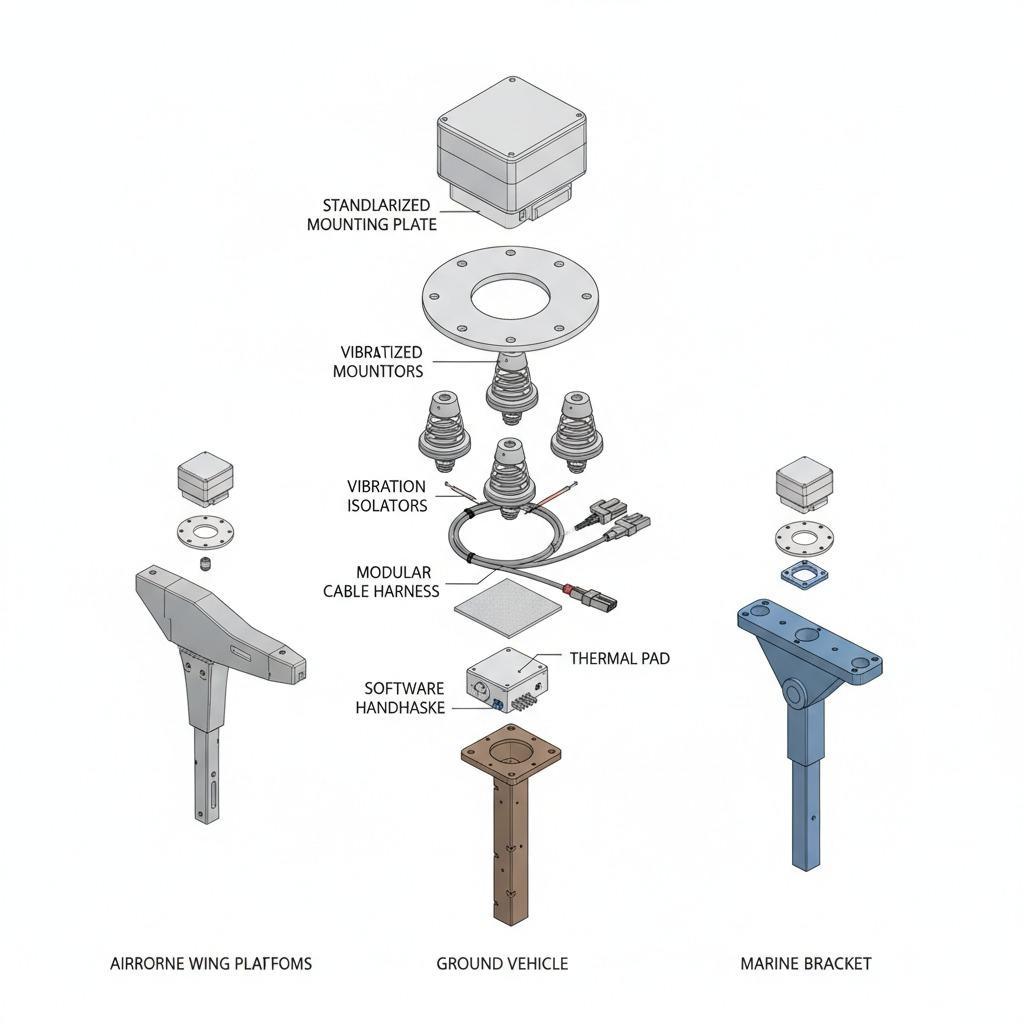
1. 센싱 하드웨어에서 플랫폼 유연성이 중요한 이유 2. 플랫폼에 구애받지 않는 센싱 인터페이스가 해결하고자 하는 문제 3. 구매자가 간과해서는 안 될 핵심 설계 고려 사항 4. 흔히 발생하는 통합 오류 5. 구매 전 센싱 인터페이스 평가 방법 6. 실제 사례에서 좋은 결과 7. 구매자가 공급업체에 문의해야 할 실질적인 질문 8. 엔지니어링 및 소싱 팀의 다음 단계
 Ningbo Linpowave
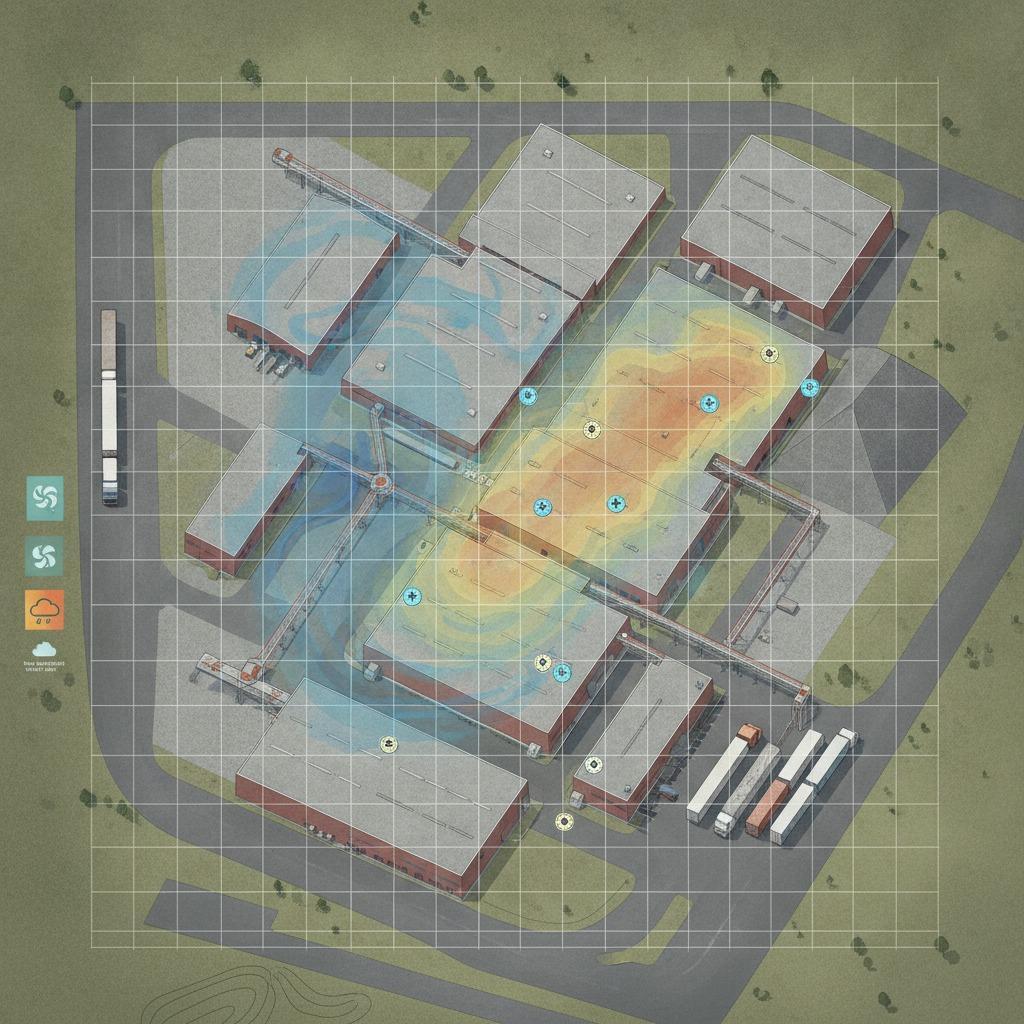
1. 단일 기상 관측소만으로는 부족할 때 미기후 지도가 중요한 이유 2. 이 방법이 해결하고자 하는 문제 3. 유용한 입력값: 지도의 신뢰성을 높이는 측정값 4. 간편 참고: 미기후 지도가 유용하게 활용되는 분야 5. 복잡하지 않게 지도 제작 프로젝트에 접근하는 방법 6. 구매자가 고려해야 할 선정 기준 7. 데이터의 유용성을 떨어뜨리는 일반적인 실수 8. 구매자가 진행하기 전에 질문해야 할 사항 9. 다음 단계는 일반적으로 어떻게 진행되나요?
Ningbo Linpowave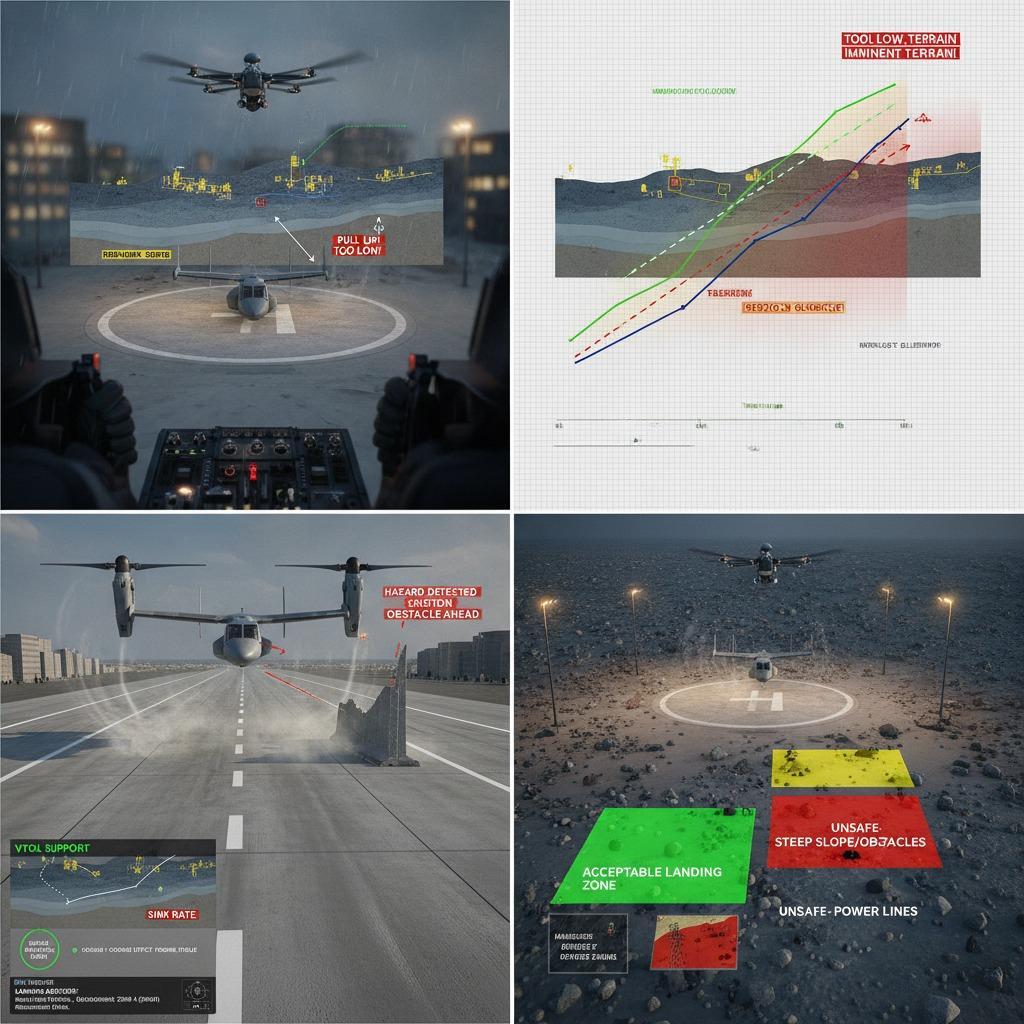
1. 실제 시스템에서 잡음 지수 최소화가 중요한 이유 2. 잡음 지수가 실제로 알려주는 정보 3. 빠른 비교: 설계 노력이 일반적으로 효과를 발휘하는 부분 4. 잡음 성능에 영향을 미치는 장치 및 아키텍처 선택 5. 소프트웨어가 도움이 되는 경우와 그렇지 않은 경우 6. 예상보다 잡음을 증가시키는 일반적인 실수 7. 올바른 접근 방식을 선택하는 방법 8. 엔지니어링 팀을 위한 유용한 다음 단계
Ningbo Linpowave
1. 레이더-광학 융합 아키텍처가 "있으면 좋은 것"에서 "설계 기본 요소"로 이동하는 이유 2. 기본적인 선택 사항: 어떤 유형의 융합 기술을 실제로 구매하는가? 3. 광학으로는 불가능한 레이더의 역할 4. 프로젝트 실패 요인 5. 레이더-광학 융합 설계 평가 방법 6. 소싱 및 제품 팀을 위한 실질적인 지침 7. FAQ: 구매자가 자주 묻는 질문 8. 합리적인 다음 단계
Ningbo Linpowave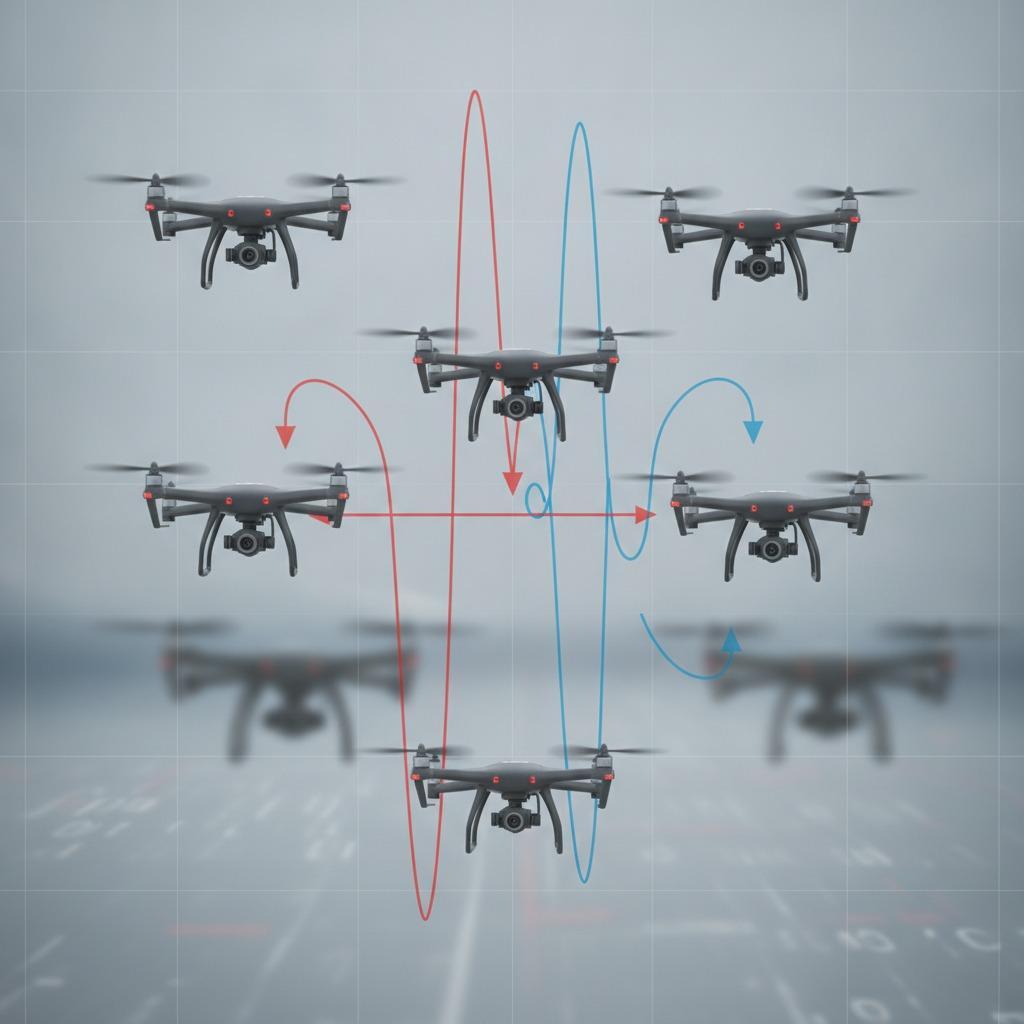
1. 실제 시스템에서 저충돌 확률(LPI)이 중요한 이유 2. 구매자와 엔지니어가 실제로 결정하는 사항 3. 일반적인 LPI 방법과 그 장점 4. 과도한 구매 없이 LPI 접근 방식을 평가하는 방법 5. 팀이 흔히 저지르는 실수 6. 공급업체 및 시스템 통합업체에 질문해야 할 사항 7. 실질적인 다음 단계
Ningbo Linpowave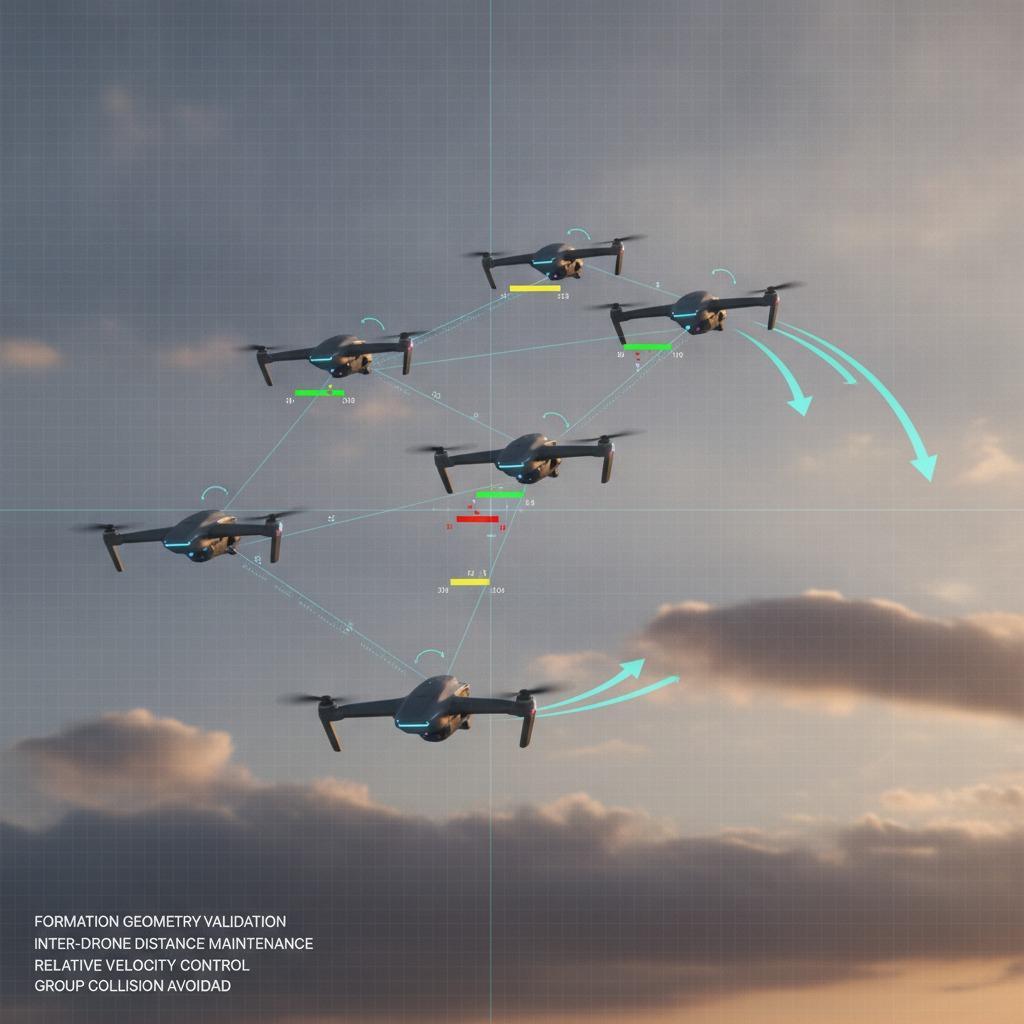
1. 공장 현장에서 실시간 환경 재구성이 중요한 이유 2. 핵심 문제: 환경 변화 속도가 많은 시스템의 추적 속도보다 훨씬 빠르다 3. 재구성 스택이 제공해야 할 기능 4. 데모에 현혹되지 않고 솔루션을 비교하는 방법 5. 구매자와 엔지니어를 위한 실용적인 선택 기준 6. 도입을 지연시키는 일반적인 실수 7. 바람직한 다음 단계는 무엇인가
Ningbo Linpowave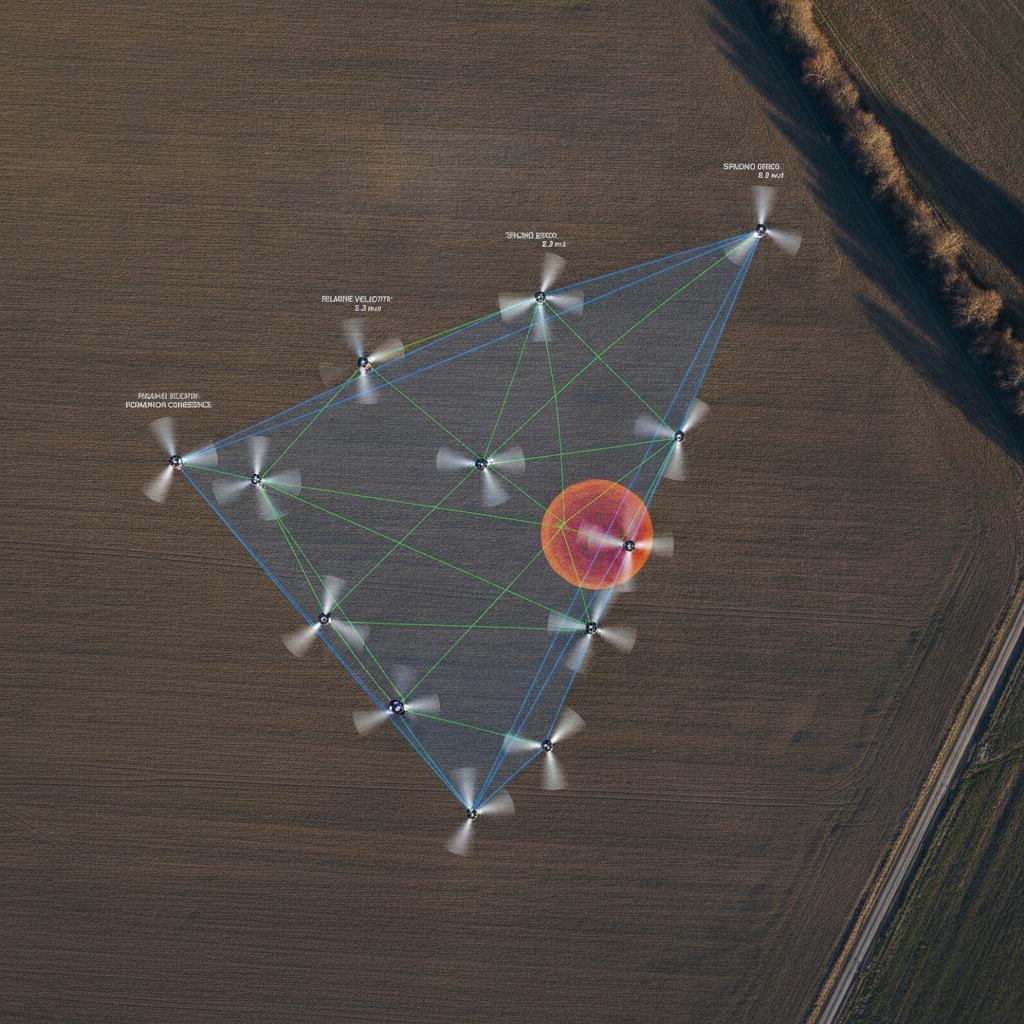
1. 드론 편대 이륙 전 편대 형상 검증이 중요한 이유 2. 핵심 문제: 실험실에서는 형상 검증이 쉽지만 실제 비행에서는 어렵다 3. 엔지니어가 우선 검증해야 할 사항 4. 간략한 비교: 다양한 검증 방식의 차이점 5. 구매자와 프로젝트 팀이 흔히 저지르는 실수 6. 구매자를 위한 실용적인 조언 7. 자주 묻는 질문: 핵심적인 간략한 답변 8. 다음 단계로 나아갈 방향
Ningbo Linpowave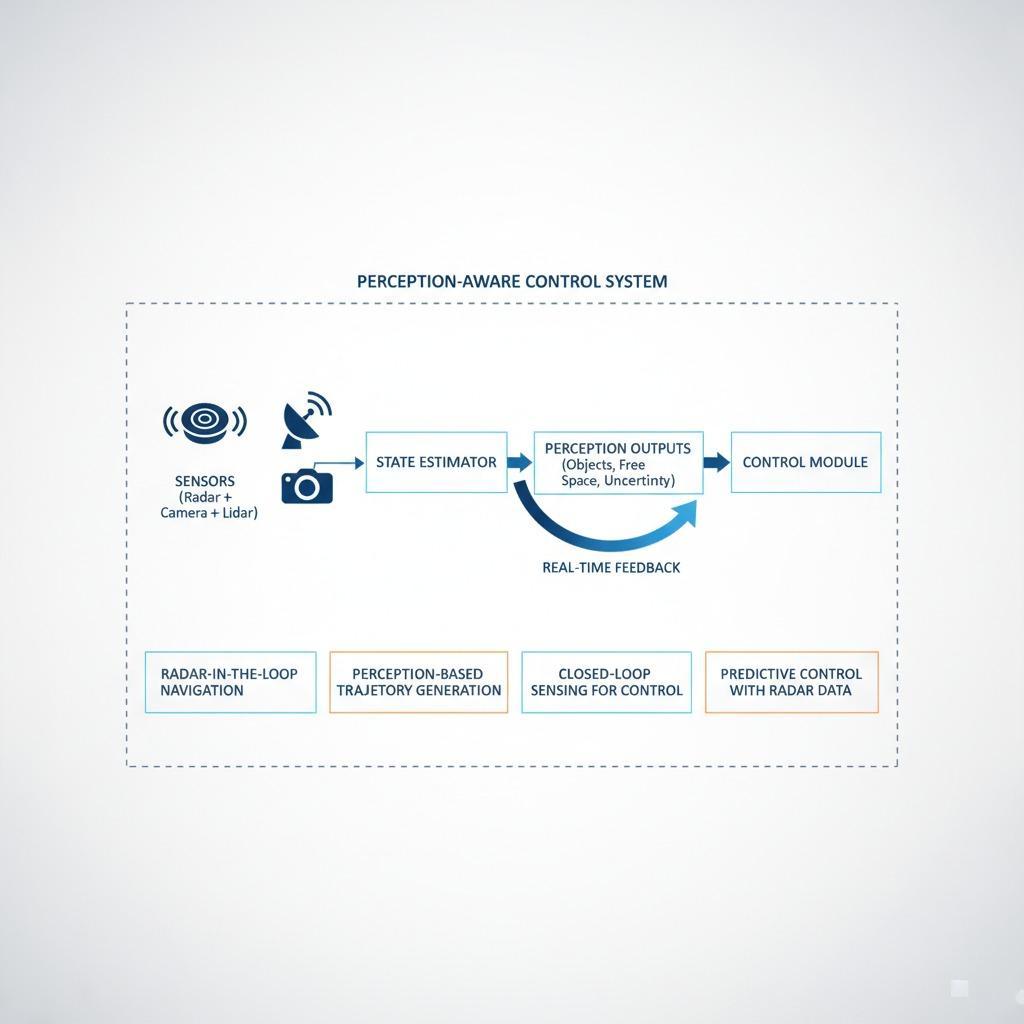
1. 인지 인식 제어가 주목받는 이유 2. 이 접근 방식이 해결하고자 하는 문제 3. 기존 제어 시스템과의 차이점 4. 레이더 데이터가 설계에 미치는 영향 5. 실제로 중요한 선택 기준 6. 이러한 시스템 평가 시 흔히 발생하는 오류 7. 소싱 및 제품 팀을 위한 실질적인 시사점
Ningbo Linpowave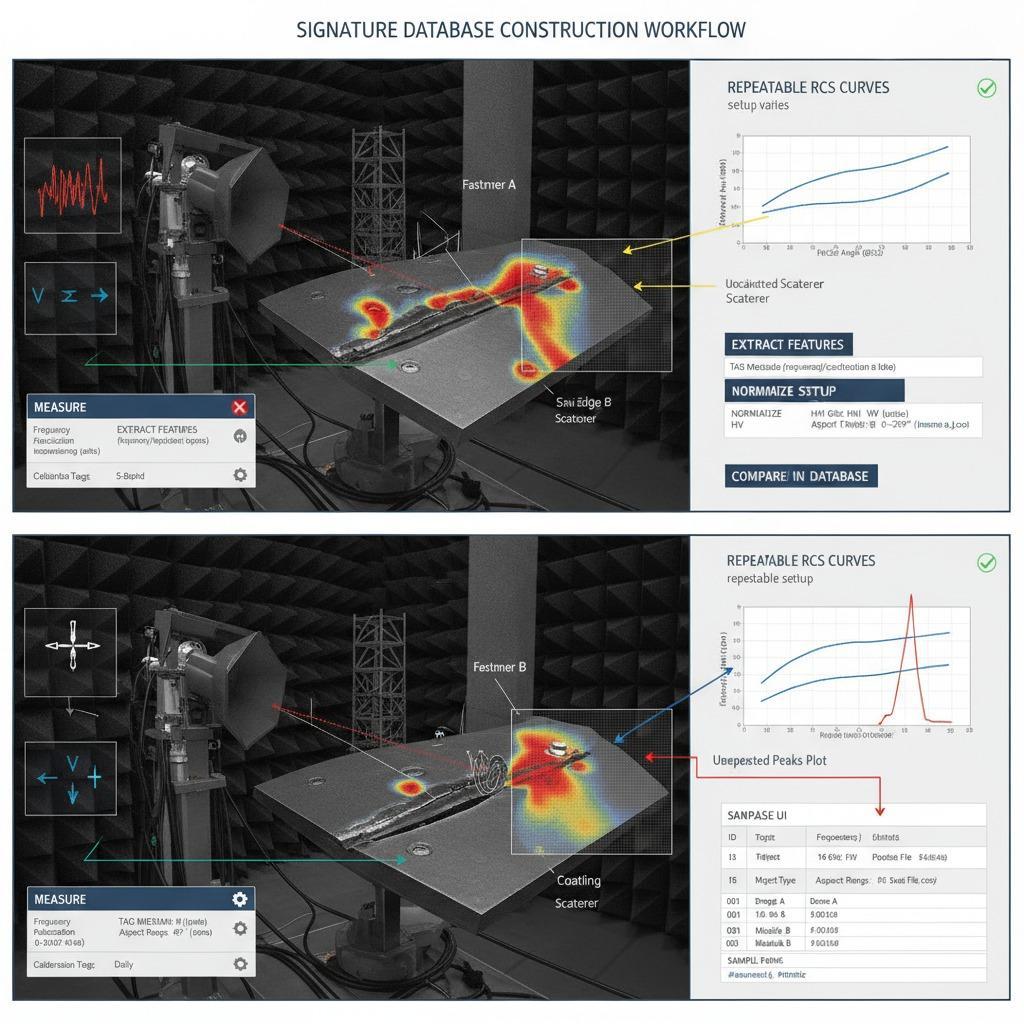
1. 설계가 현장에 적용되기 전에 레이더 단면적 측정이 중요한 이유 2. 구매 담당자와 엔지니어가 실제로 알고 싶어하는 것 3. 주요 측정 질문 비교 4. 실제 환경에서 레이더 단면적 측정 결과에 영향을 미치는 요인 5. 시간과 예산을 낭비하는 일반적인 실수 6. 프로그램에 적합한 접근 방식 선택 방법 7. FAQ: 개발 후반 단계에서 팀이 자주 묻는 질문 8. 바람직한 다음 단계는 무엇인가
Ningbo Linpowave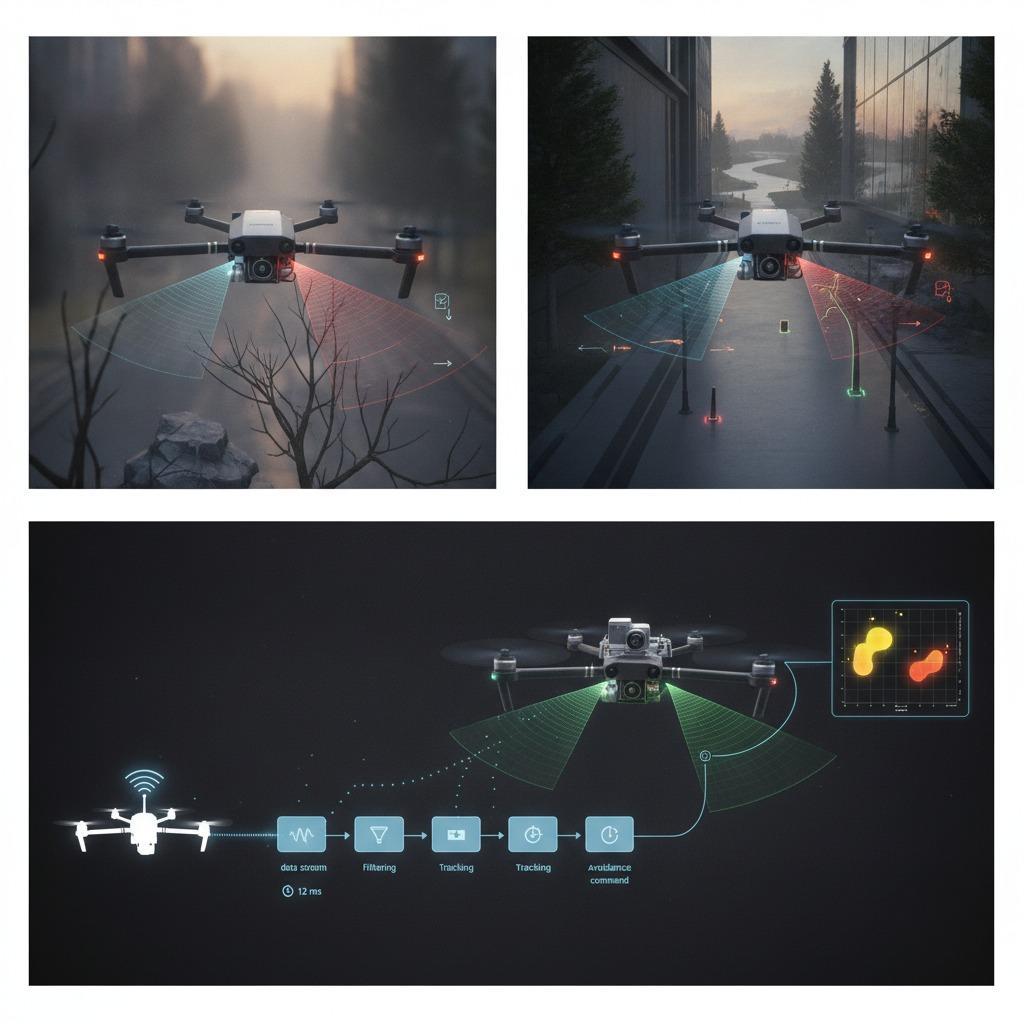
1. 밀리미터파 레이더가 드론 설계 검토에 계속 등장하는 이유 2. 밀리미터파 레이더의 장점과 한계 3. 간편 참고: 일반적인 장단점 분석 4. 장애물 감지, 구매 결정의 핵심 요소 5. 시스템 관점에서 드론 충돌 방지를 고려하는 방법 6. 엔지니어와 소싱 팀이 여전히 저지르는 일반적인 실수 7. 구매 전 실질적인 조언 8. FAQ: 프로젝트 후반부에 팀이 자주 묻는 질문 9. 합리적인 다음 단계
Ningbo Linpowave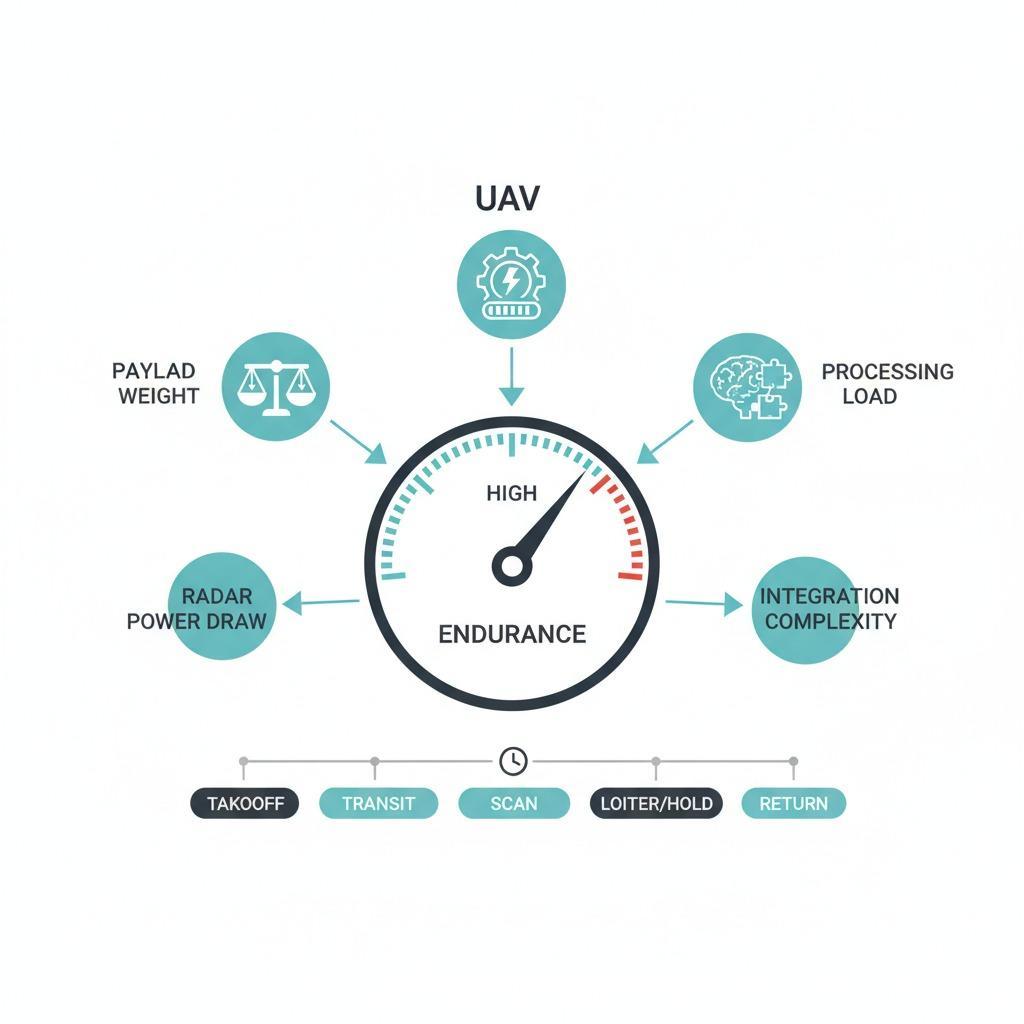
1. 비행 시간 연장이 단순한 선택 사항이 아닌 설계 목표가 된 이유 2. 비행 지속 시간에 영향을 미치는 주요 요소 3. 센서 아키텍처가 중요한 역할을 하는 부분 4. 레이더 효율성이 비행 지속 시간 논의에 포함되는 이유 5. 구매자가 반드시 고려해야 할 선정 기준 6. 비행 지속 시간을 개선하는 대신 오히려 감소시키는 일반적인 실수 7. 엔지니어링 및 소싱 팀을 위한 실질적인 구매자 조언 8. 구매 전 팀이 질문해야 할 사항 9. 구매자와 제품 팀의 다음 단계
Ningbo Linpowave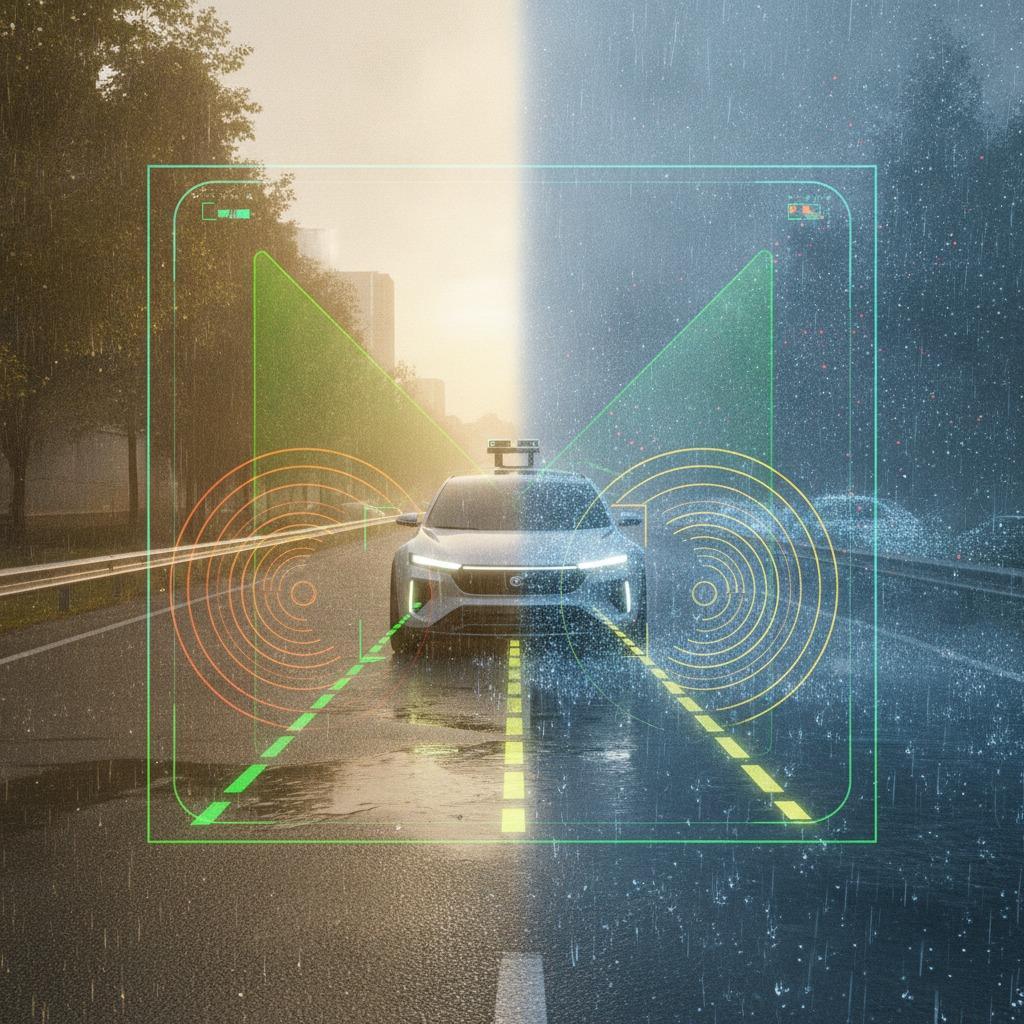
1. 전천후 감지 기능이 더 이상 엔지니어링 용어가 아닌 구매 결정 요소가 된 이유 2. 전천후 감지 기능이 해결하고자 하는 문제 3. 핵심 요약: 플랫폼 선택 시 고려해야 할 사항 4. 먼지, 안개, 신호 간섭이 해결하기 어려운 문제인 이유 5. 일반적인 시스템 접근 방식과 적용 분야 6. 구매 담당자가 반드시 고려해야 할 선정 기준 7. 엔지니어링 및 소싱 팀의 역할 8. 자주 묻는 질문(FAQ) 9. 구매 담당자를 위한 다음 단계
Ningbo Linpowave