



Blog List
ホーム
Blog List
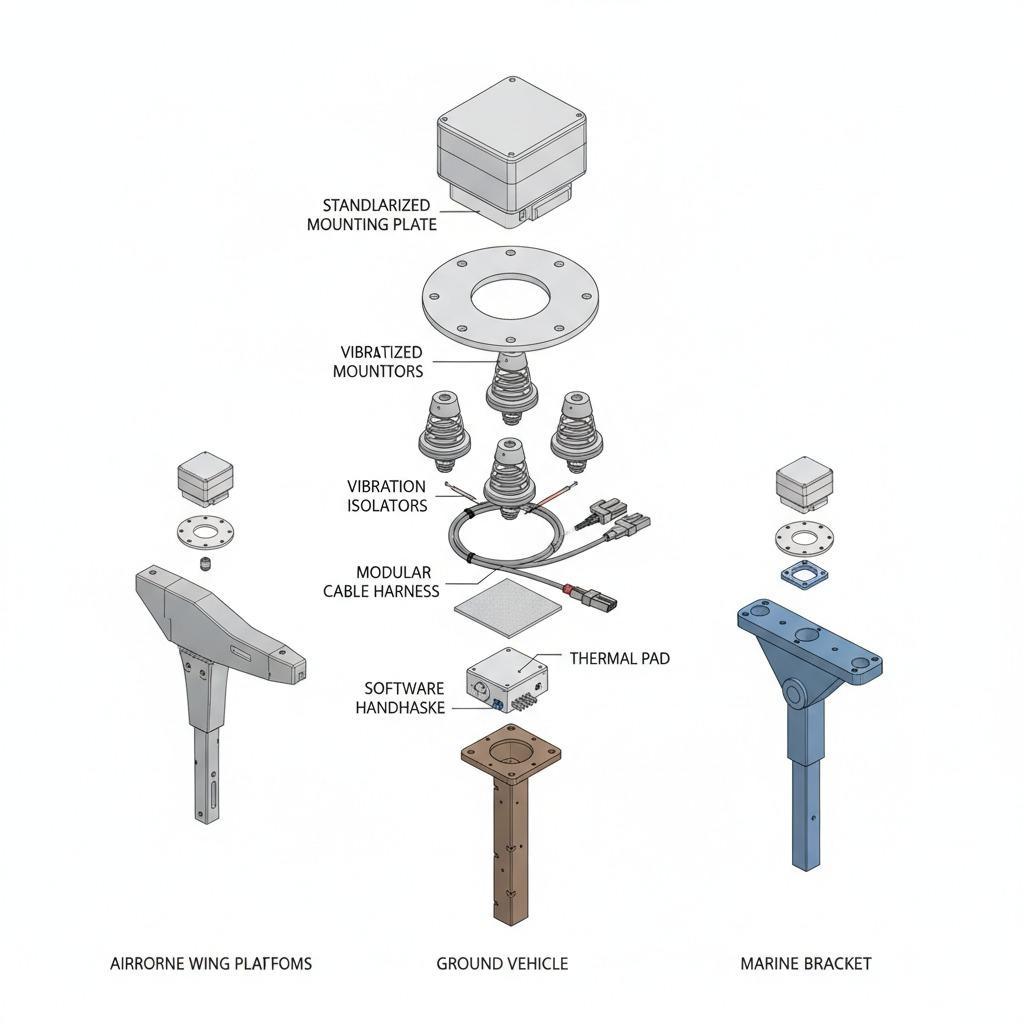
1. センシングハードウェアにおいてプラットフォームの柔軟性が重要な理由 2. プラットフォーム非依存型センシングインターフェースが解決しようとしていること 3. 購入者が後回しにしてはならない重要な設計上の考慮事項 4. よくある統合ミス 5. 購入前にセンシングインターフェースを評価する方法 6. 実際のところ、優れたインターフェースとはどのようなものか 7. サプライヤーに尋ねるべき購入者の実践的な質問 8. エンジニアリングチームと調達チームの次のステップ
 Ningbo Linpowave
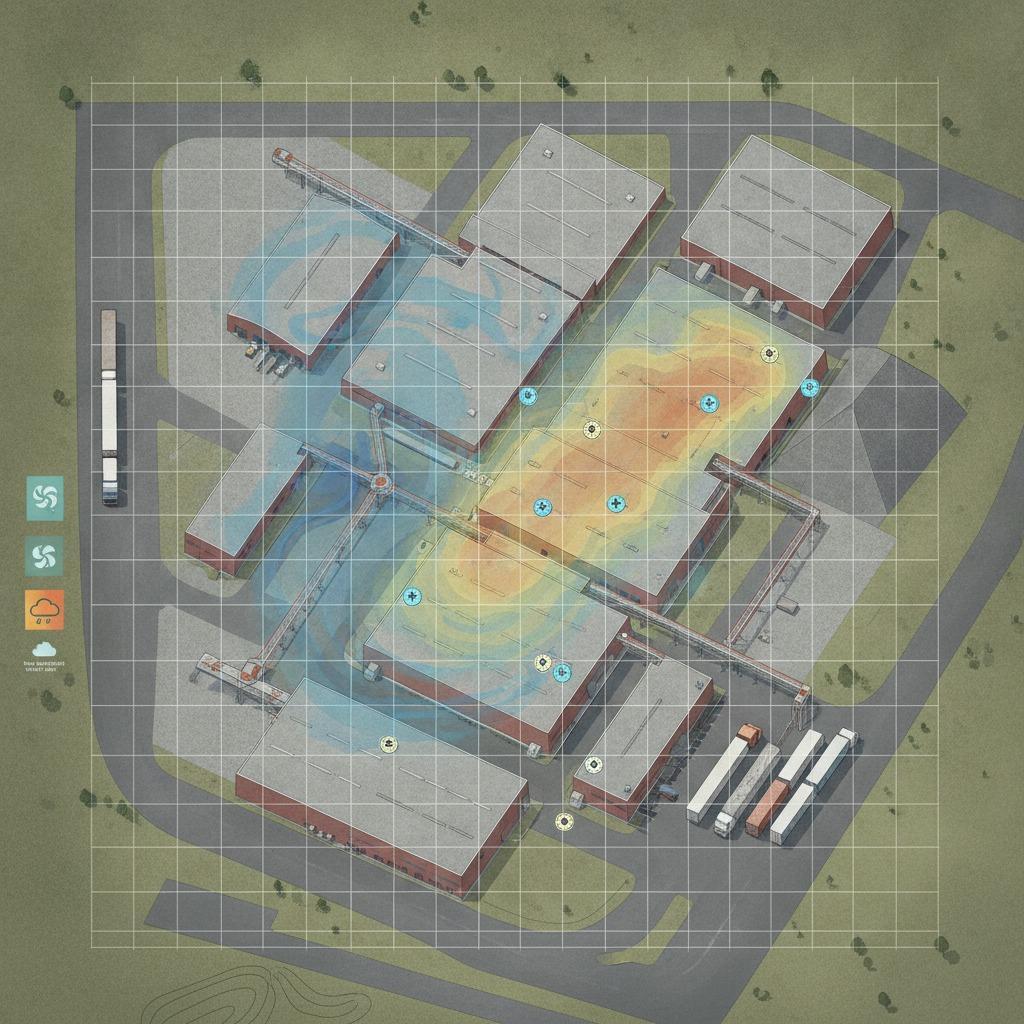
1. 単一の気象観測所だけでは不十分な場合に、なぜ微気候マッピングが重要なのか 2. この手法が解決しようとしていること 3. 有用な入力データ:マップの信頼性を高める測定値 4. クイックリファレンス:微気候マッピングが効果を発揮する場面 5. マッピングプロジェクトを複雑化せずに進める方法 6. 購入者が留意すべき選択基準 7. データの有用性を低下させるよくある間違い 8. 購入者が先に進む前に尋ねるべきこと 9. 次のステップは通常どこへ進むのか
Ningbo Linpowave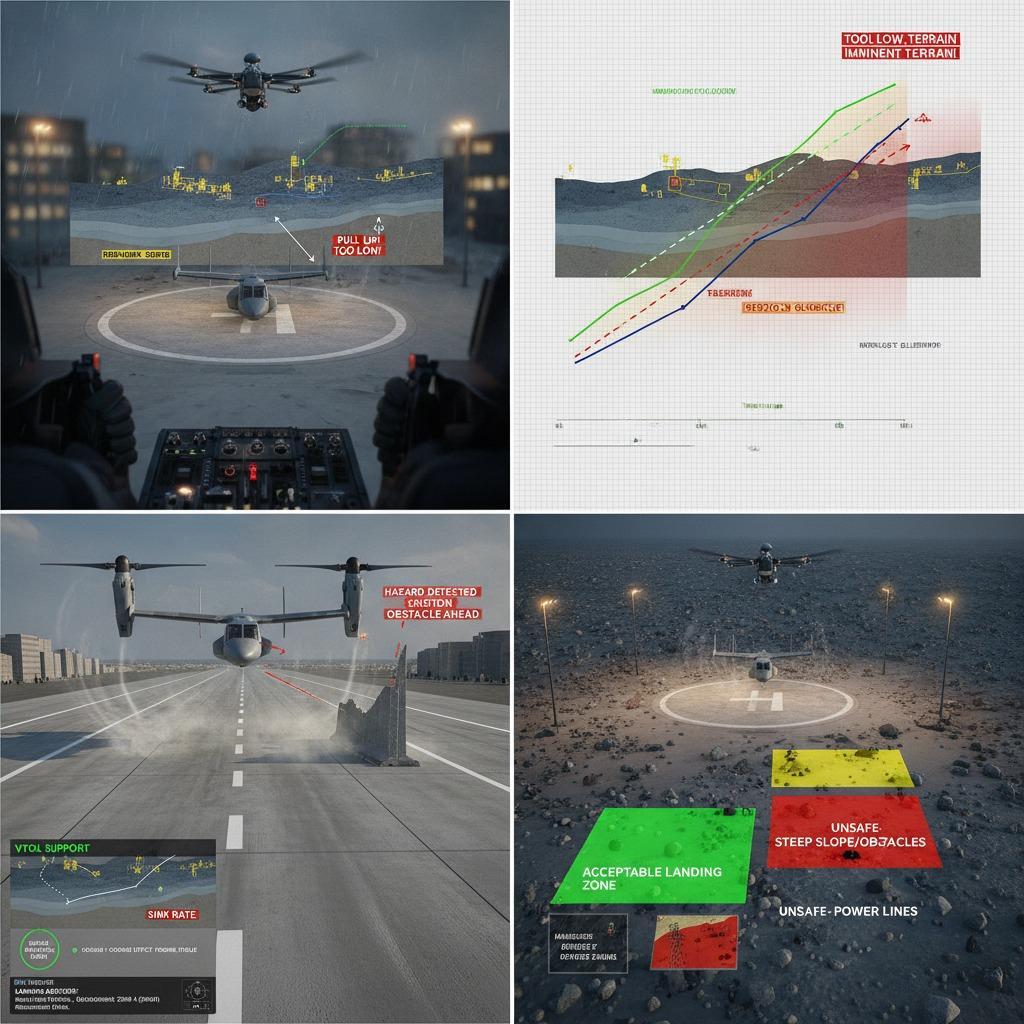
1. 実システムにおいてノイズ指数最小化が重要な理由 2. ノイズ指数が実際に示していること 3. 簡単な比較:設計努力が通常報われる場所 4. ノイズ性能に影響を与えるデバイスとアーキテクチャの選択 5. ソフトウェアが役立つ場合と役に立たない場合 6. 予想以上にノイズを増加させるよくある間違い 7. 正しいアプローチを選択する方法 8. エンジニアリングチームにとって役立つ次のステップ
Ningbo Linpowave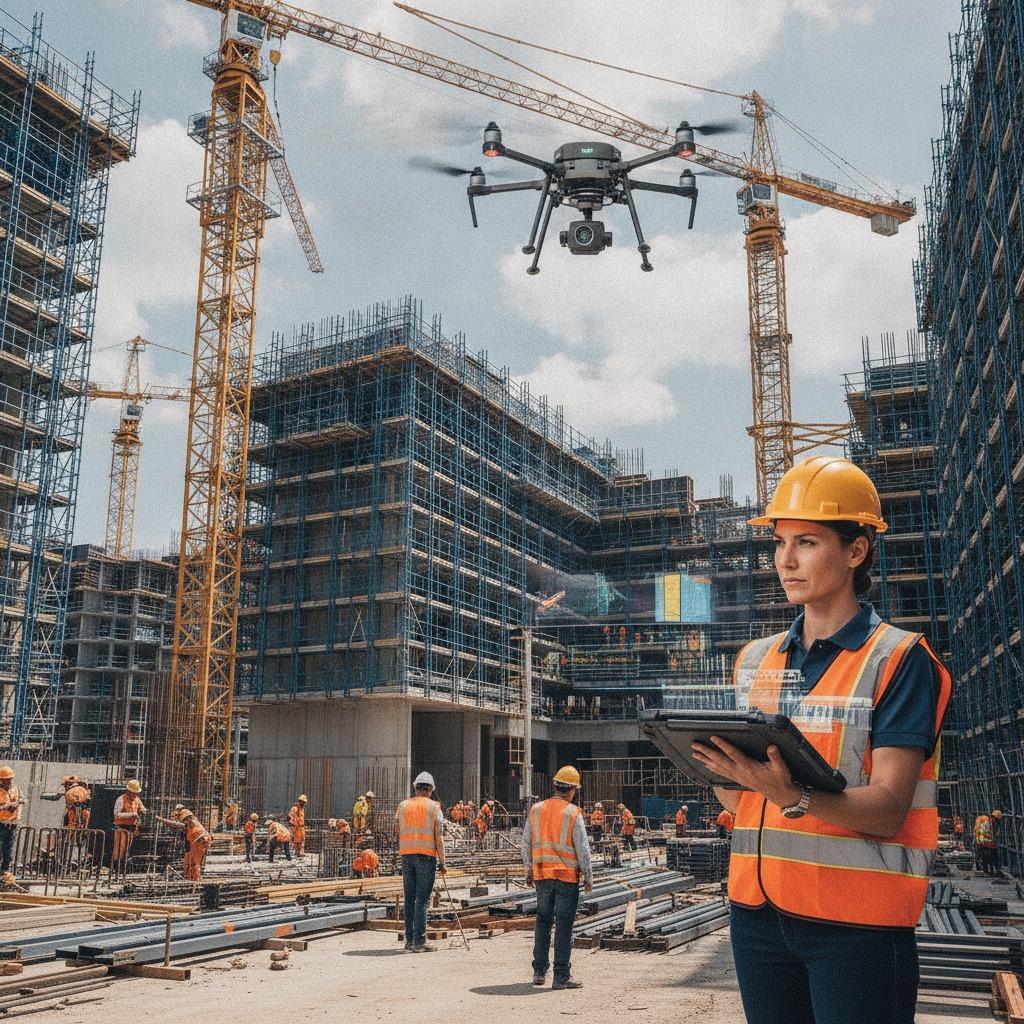
1. レーダー・光学融合アーキテクチャが「あれば良い」から設計の基本要素へと移行する理由 2. 基本的な選択肢:実際にどのような融合システムを求めているのか? 3. 光学では実現できないレーダーの貢献とは? 4. プロジェクトが失敗する原因 5. レーダー・光学融合設計の評価方法 6. 調達チームと製品チームのための実践的なガイダンス 7. FAQ:よくある購入者の質問 8. 賢明な次のステップ
Ningbo Linpowave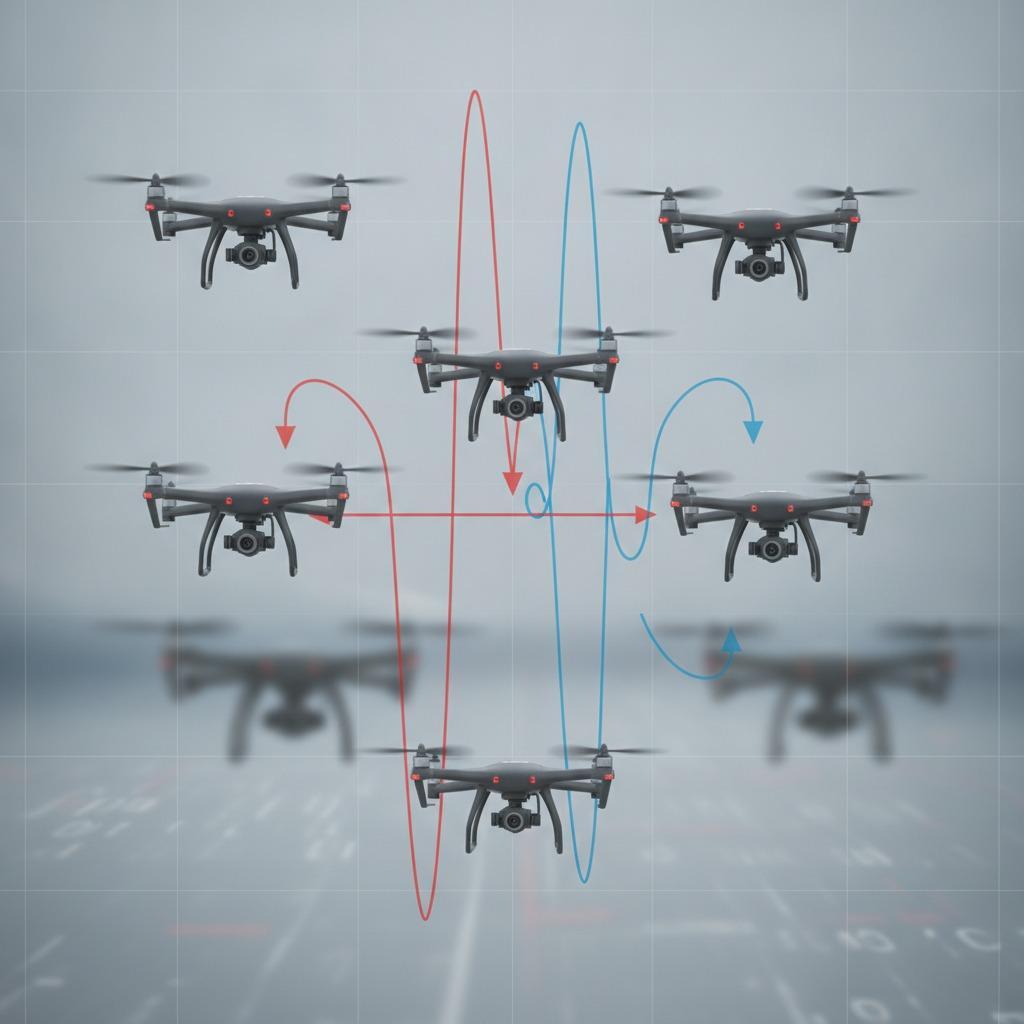
1. 実際のシステムにおいて、低確率インターセプト(LPI)が重要な理由 2. 購買担当者とエンジニアが実際に何を決定しているのか 3. 一般的なLPI手法とその強み 4. 過剰購入せずにLPIアプローチを評価する方法 5. チームが犯しがちな典型的なミス 6. サプライヤーとインテグレーターに尋ねるべき質問 7. 実践的な次のステップ
Ningbo Linpowave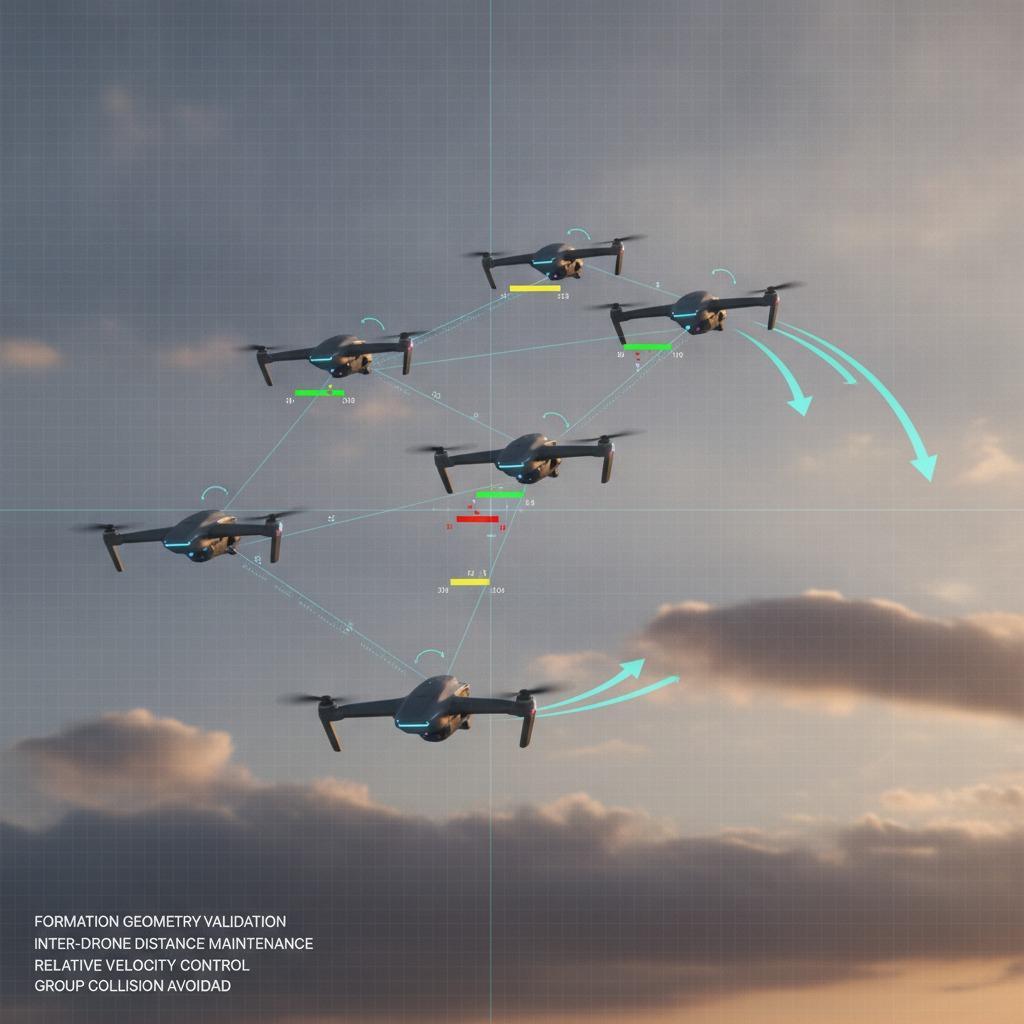
1. 工場現場でリアルタイム環境再構築が重要な理由 2. 根本的な問題:環境の変化が多くのシステムの追跡速度を上回っている 3. 再構築スタックが提供すべき機能 4. デモに惑わされずにソリューションを比較する方法 5. 購入者とエンジニアのための実践的な選定基準 6. 導入を遅らせるよくある間違い 7. 次のステップとして適切なもの
Ningbo Linpowave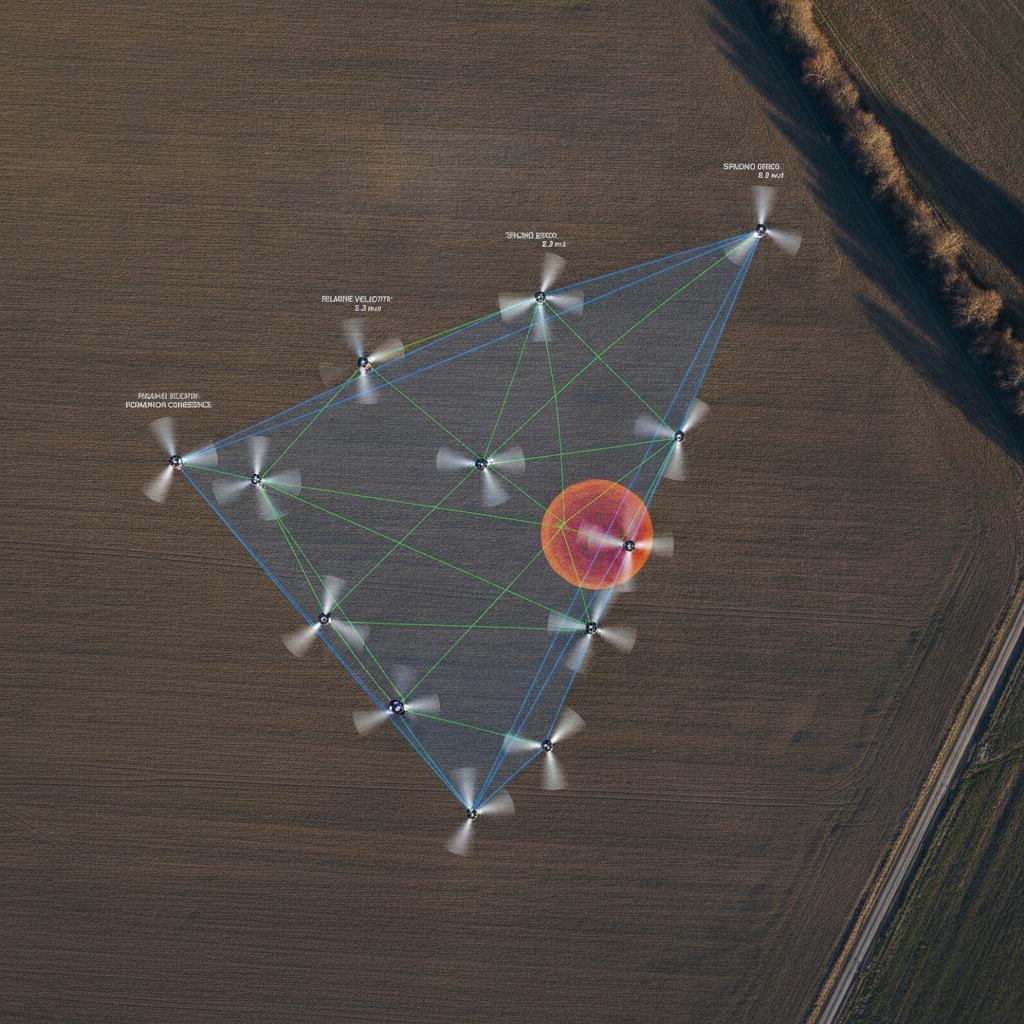
1. ドローン群が離陸する前に、編隊形状の検証が重要な理由 2. 根本的な問題:形状は実験室では簡単だが、動いている状態では難しい 3. エンジニアが最初に検証すべきこと 4. 簡単な比較:さまざまな検証アプローチからわかること 5. 購入者とプロジェクトチームが犯しがちなよくある間違い 6. 購入者への実践的なアドバイス 7. FAQ:重要な短い回答 8. 賢明な次のステップ
Ningbo Linpowave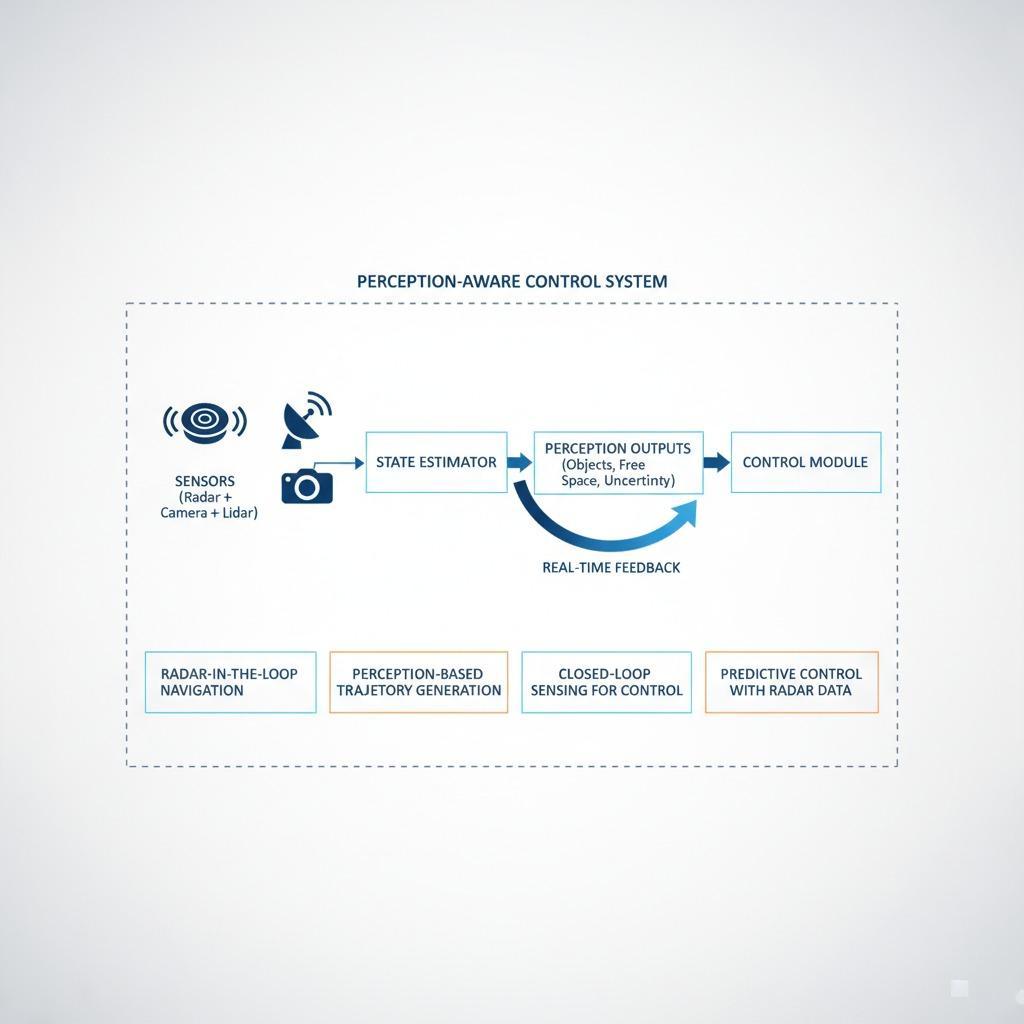
1. 知覚認識制御が注目を集めている理由 2. このアプローチが解決しようとしている問題 3. 従来の制御スタックとの違い 4. レーダーデータが設計方程式をどのように変えるか 5. 実際に重要な選択基準 6. これらのシステムを評価する際のよくある間違い 7. 調達チームと製品チームのための実践的なヒント
Ningbo Linpowave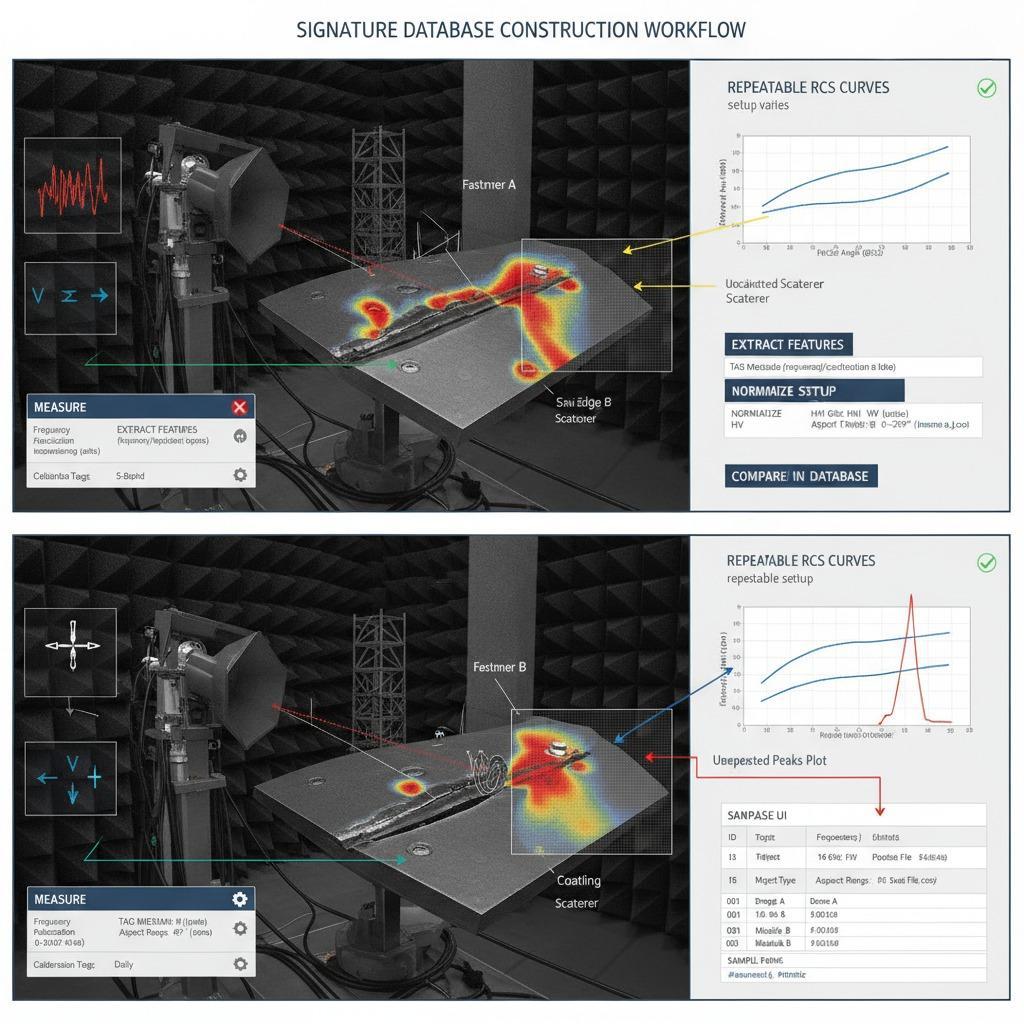
1. 設計が現場に導入される前にレーダー断面積測定が重要な理由 2. 購入者とエンジニアが本当に知りたいこと 3. 主な測定に関する質問の簡単な比較 4. 実際の現場でレーダー断面積の結果に影響を与える要因 5. 時間と予算を無駄にするよくある間違い 6. プログラムに適したアプローチを選択する方法 7. FAQ:プロセス後半でチームが尋ねるいくつかの質問 8. 適切な次のステップとは
Ningbo Linpowave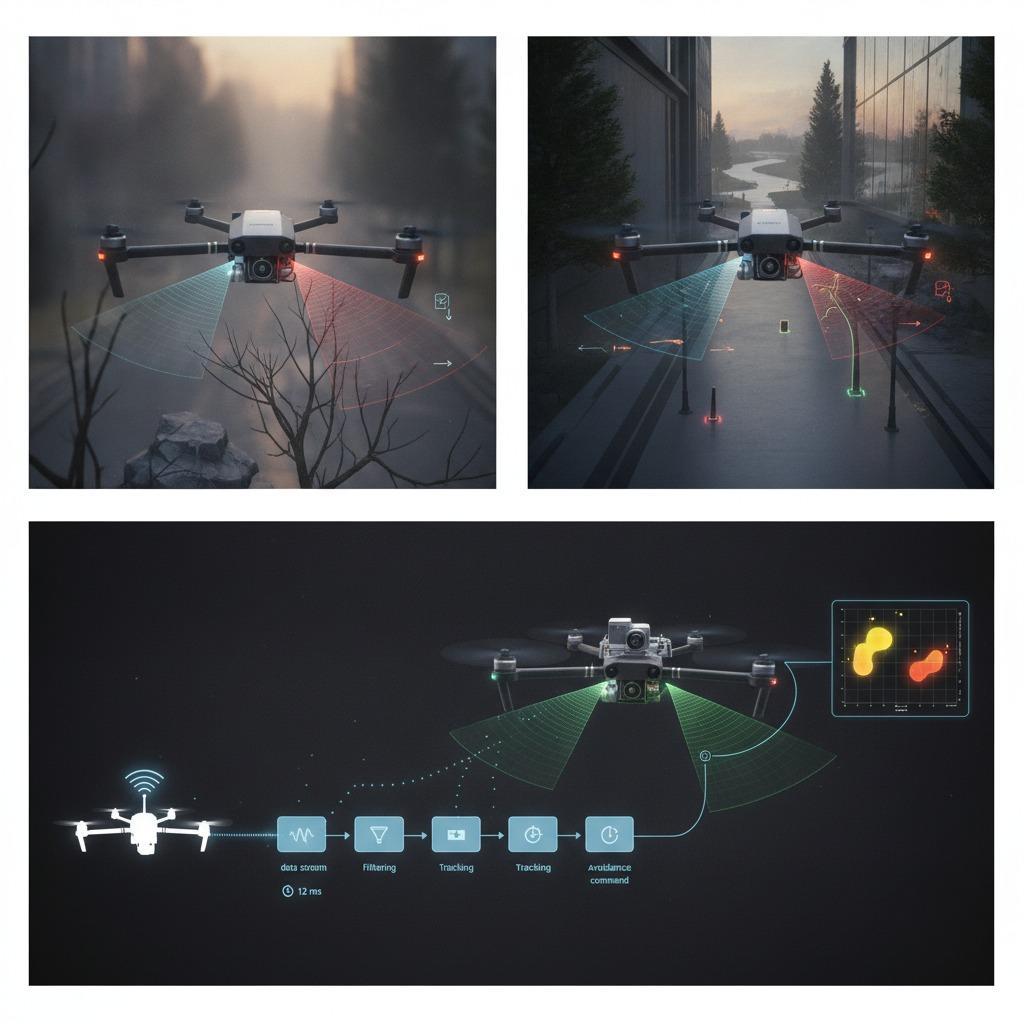
1. ドローン設計レビューでミリ波レーダーが頻繁に登場する理由 2. ミリ波レーダーの得意分野と苦手分野 3. クイックリファレンス:トレードオフの一般的なパターン 4. 障害物検知こそが真の購入判断基準 5. システムの観点からドローンの衝突回避を考える方法 6. エンジニアや調達チームが未だに犯しがちなよくある間違い 7. 契約前に知っておくべき実用的な購入アドバイス 8. FAQ:プロジェクト後半でチームが尋ねる質問 9. 賢明な次のステップ
Ningbo Linpowave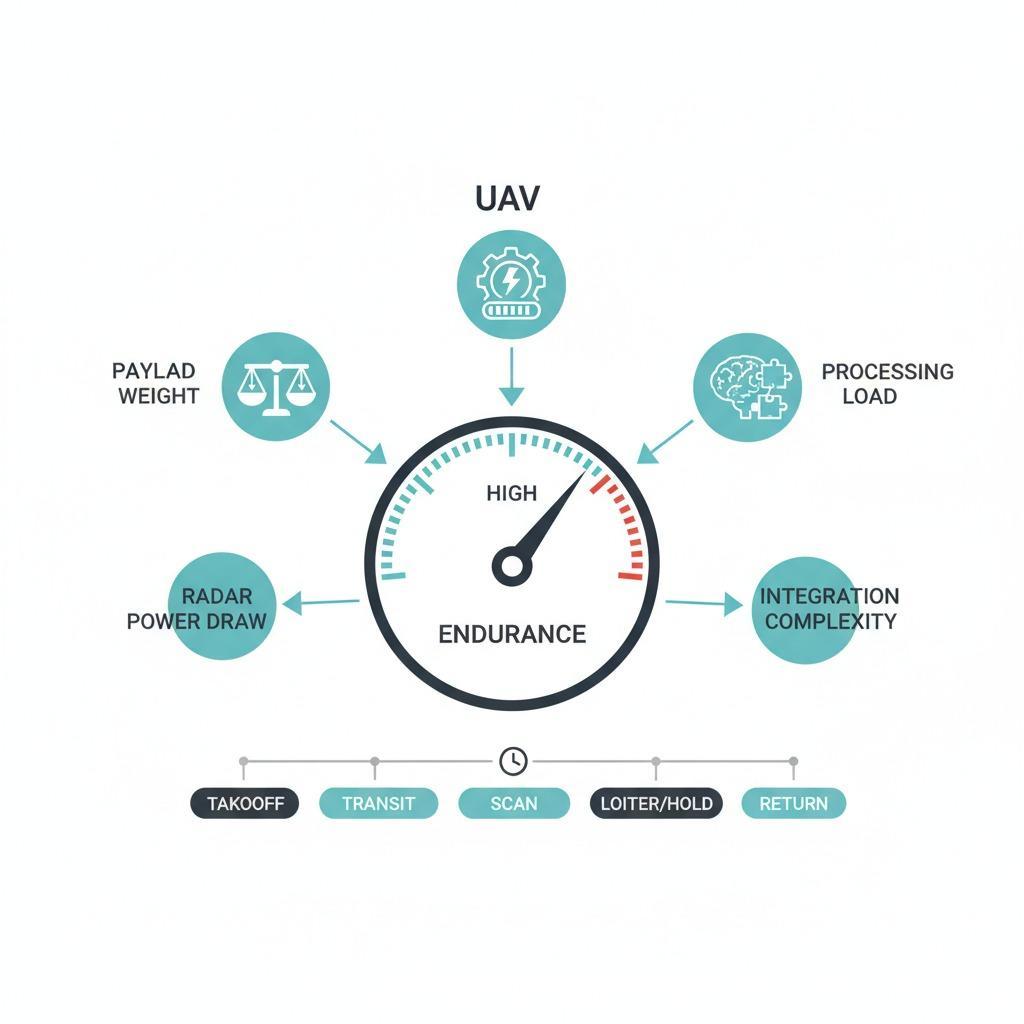
1. 飛行時間延長が単なる「あれば良い」ものではなく、設計目標となった理由 2. 航続距離に影響を与える主な要因 3. センサーアーキテクチャが重要な役割を果たす場面 4. レーダー効率が航続距離の議論において重要な要素となる理由 5. 購入者が見落としてはならない選定基準 6. 航続距離を向上させるどころか低下させてしまうよくある間違い 7. エンジニアリングチームと調達チームのための実践的な購入者向けアドバイス 8. 契約前にチームが尋ねるべきこと 9. 購入者と製品チームの次のステップ
Ningbo Linpowave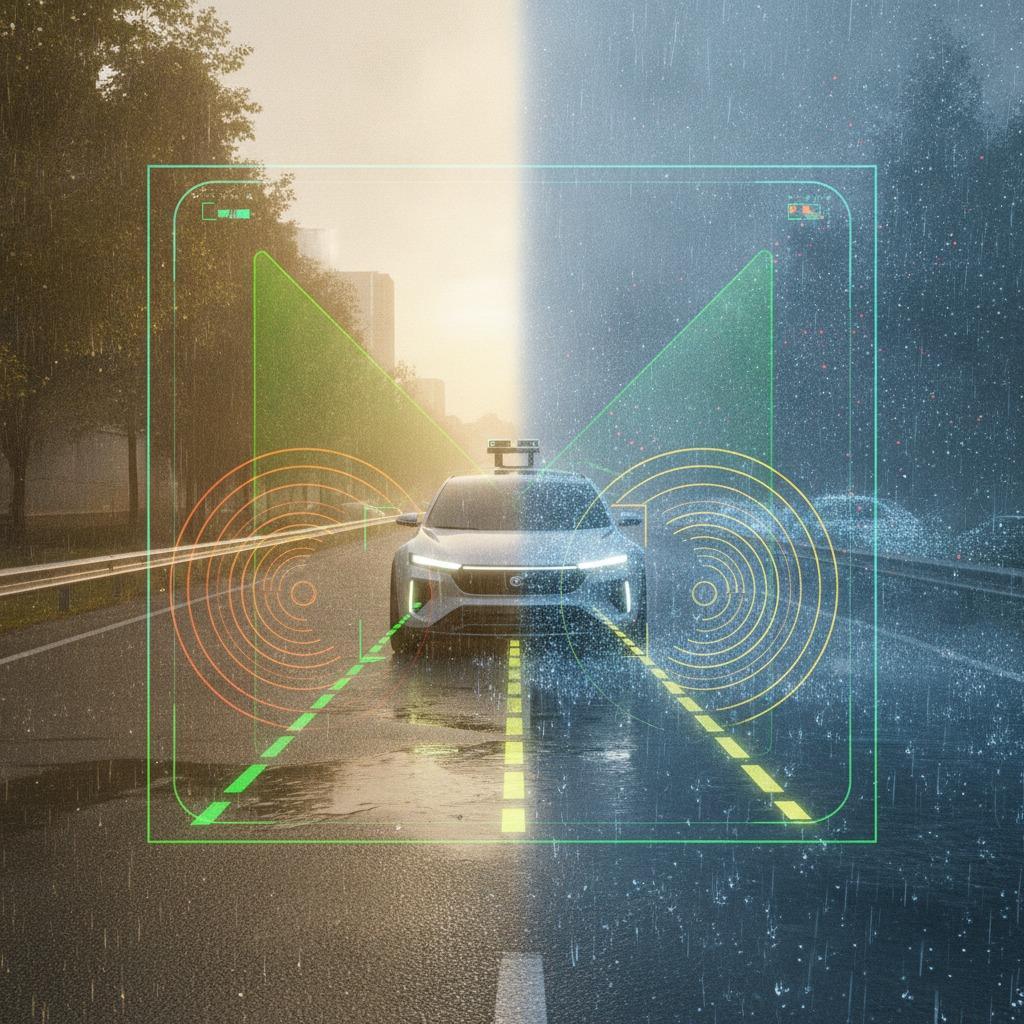
1. 全天候型知覚が単なる技術用語ではなく、購買上の課題となった理由 2. 全天候型知覚が解決しようとしていること 3. 要点:プラットフォームで注目すべき点 4. 塵、霧、信号干渉がなぜこれほど厄介な問題なのか 5. 一般的なシステムアプローチとその適用範囲 6. 購買担当者が見落としてはならない選定基準 7. エンジニアリングチームと調達チームの役割 8. よくある質問 9. 購買担当者の次のステップ
Ningbo Linpowave