


Blog List
首页
Blog List
1. 天空的脆弱性:现代自主导航为何需要独立于卫星的定位 2. 传统航位推算的局限性 3. 构建替代方案:雷达-惯性导航混合定位 4. 从冗余到主动防御:雷达辅助的全球导航卫星系统欺骗检测 5. 系统集成商的实用评估标准 6. 常见问题解答 7. 推进弹性导航
 Linpowave
1. 光学建模在茂密冠层中的局限性 2. 微波传感如何测量结构屈服 3. 扩展应用:倒伏、水分和冠层体积 4. 雷达频段:选择合适的现场监测频率 5. 工程注意事项:散斑、粗糙度和湿度 6. 常见问题解答 7. 管道结构设计
Linpowave
1. 多基地传感中的结构瓶颈 2. 自适应雷达网络架构的四大支柱 3. 分布式阵列拓扑策略比较 4. 硬件限制和实际工程注意事项 5. 常见集成错误 6. 常见问题解答 7. 集成团队的后续步骤
Linpowave
1. 雷达可靠性的盲点:信号欺骗时 2. 第一层:波形敏捷性和物理层验证 3. 第二层:算法健全性和雷达数据认证 4. 第三层:数据总线安全和后端完整性 5. 实际工程权衡:延迟与保护 6. 常见问题解答 7. 系统架构师的后续步骤
Linpowave
1. 低空高密度瓶颈 2. 从战术反应转向战术前确定性 3. 合作监视和非合作监视的作用 4. 工程权衡:缓冲区大小与走廊容量 5. 常见集成错误 6. 常见问题解答 7. 系统架构的推进
Linpowave
1. 现场环境中光学重识别的局限性 2. 架构:连接可见光、热成像和雷达数据流 3. 校准不足:大多数部署失败的原因 4. 根据延迟预算评估边缘计算 5. 给工程负责人的实用建议 6. 常见问题解答 7. 部署团队的后续步骤
Linpowave
运动物体意图预测、威胁等级评估、碰撞风险计算、机动规划辅助、安全操作预测意识
Linpowave
1. 线性啁啾架构的实际瓶颈 2. 评估传统调频连续波的波形替代方案 3. 通过自适应波形选择实现动态灵活性 4. 为工程和采购团队提供的实用建议 5. 常见问题解答 6. 系统架构的后续步骤
Linpowave
1. 解决场级漂移问题:为什么热稳定性需要的不仅仅是热敏电阻 2. 现代热校正架构 3. 破坏校准曲线的物理应力因素 4. 采购团队的实用评估标准 5. 常见问题解答 6. 系统设计人员的后续步骤
Linpowave
1. 克服战术传感器架构中的数据饱和问题 2. 架构:边缘动态任务优先级排序 3. 跨任务剖面的实际应用 4. 集成陷阱和工程现实 5. 为面向任务的工作流程指定系统 6. 常见问题解答 7. 工程团队的后续步骤
Linpowave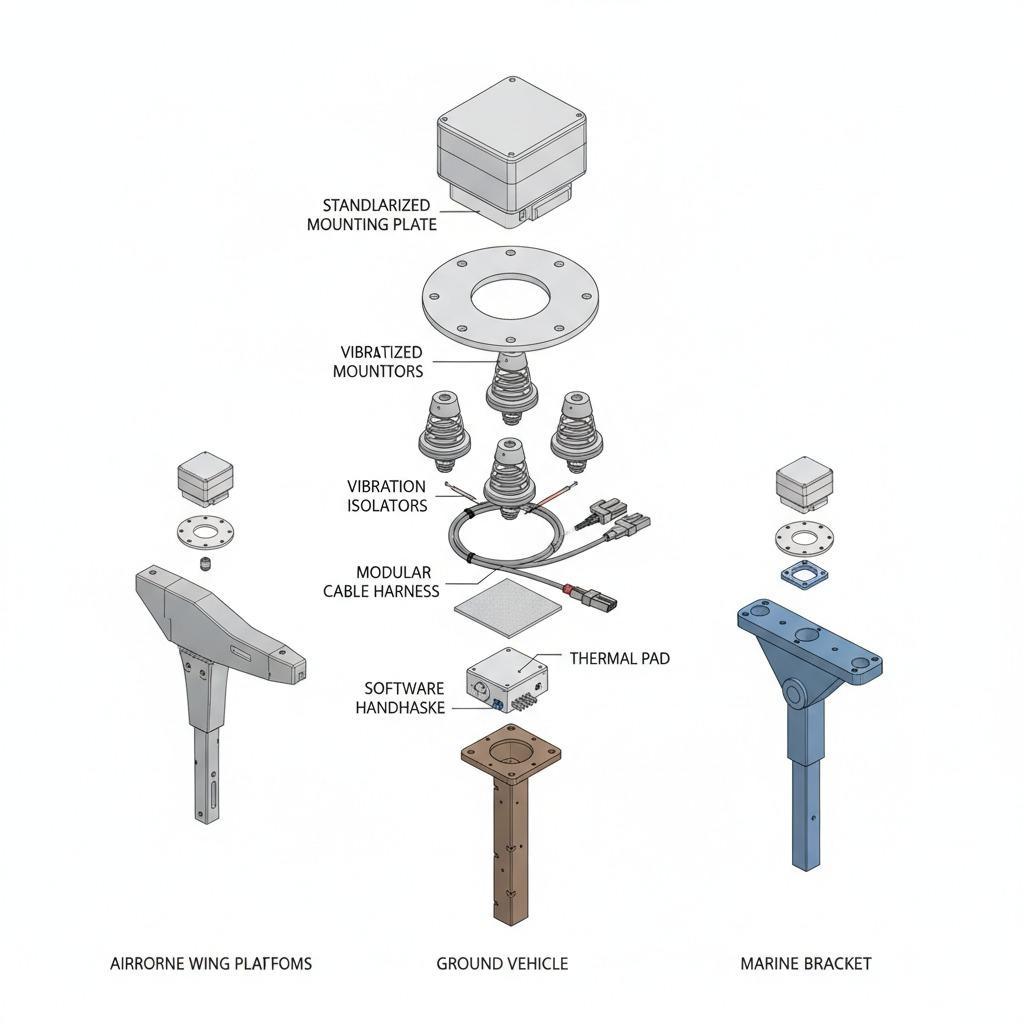
1. 为什么平台灵活性对传感硬件至关重要? 2. 与平台无关的传感接口试图解决什么问题? 3. 买家不应忽视的关键设计考虑因素 4. 常见的集成错误 5. 购买前如何评估传感接口 6. 实际应用中优秀产品的标准是什么? 7. 买家应向供应商提出的实用问题 8. 工程和采购团队的下一步工作
Linpowave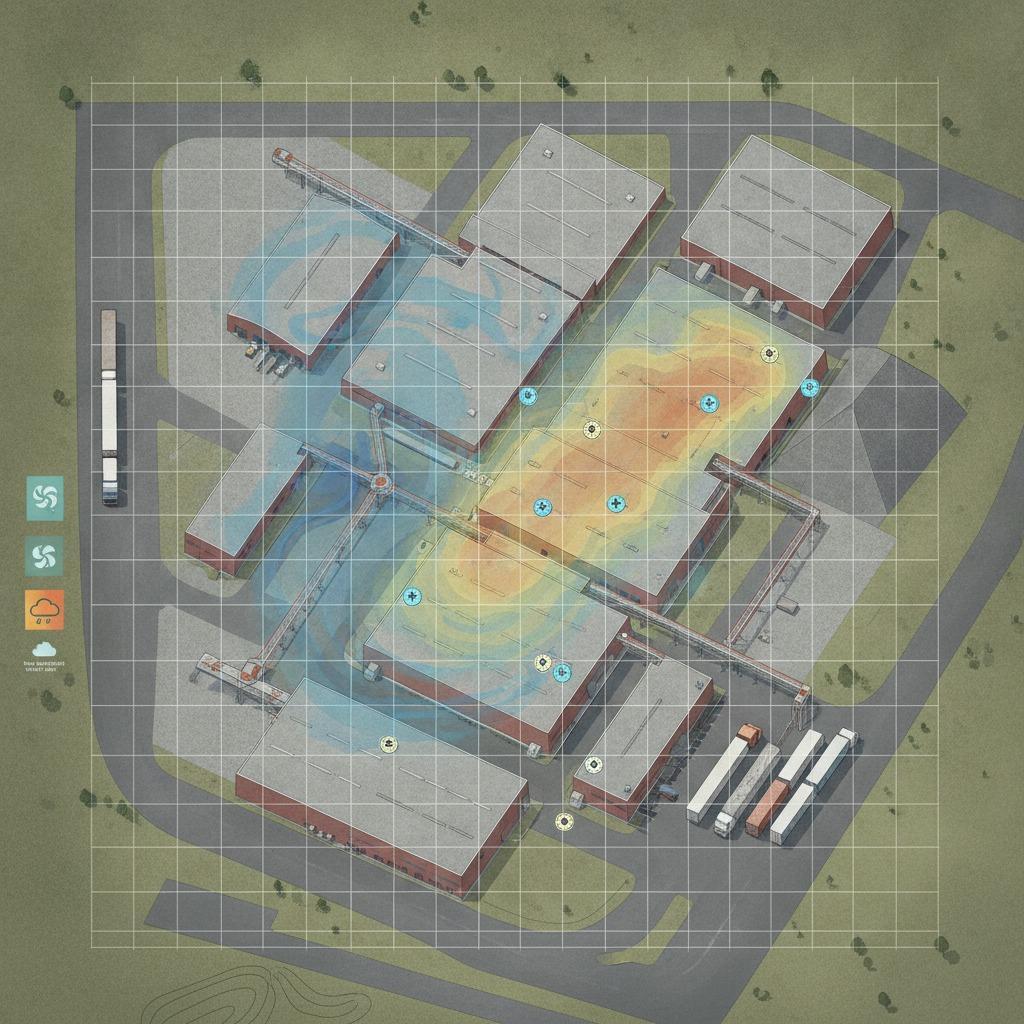
1. 当单个气象站不足以提供足够信息时,微气候测绘为何至关重要? 2. 该方法试图解决的问题 3. 有用的输入:使地图可信的测量数据 4. 快速参考:微气候测绘的优势所在 5. 如何开展测绘项目而不使其过于复杂 6. 买家应注意的选择标准 7. 降低数据有效性的常见错误 8. 买家在推进项目前应询问的问题 9. 下一步通常是什么?
Linpowave