



雷达信号处理
首页
雷达信号处理

1. 为什么实时避障已成为一项购买标准,而非锦上添花的功能 2. 实时避障究竟在做什么 3. 快速比较:每个功能的作用 4. 买家应该如何评判一个解决方案,而不仅仅是一个功能 5. 现场常见故障点 6. 购买前应该问什么 7. 实用买家建议 8. 常见问题:采购审核中经常出现的一些问题 9. 选择更安全的部署途径
 Ningbo Linpowave

1. 为什么信号质量正逐渐成为一个设计问题,而不仅仅是一个数据问题? 2. 信噪比问题通常出现在哪里 3. 在实际系统中,什么因素真正能提高信噪比? 4. 快速比较:收益通常来自哪里 5. 买家不应忽略的选择标准 6. 导致项目进度缓慢的常见错误 7. 实用买家建议 8. 本文应该帮助你做出什么决定 9. 常见问题解答 10. 下一步
Ningbo Linpowave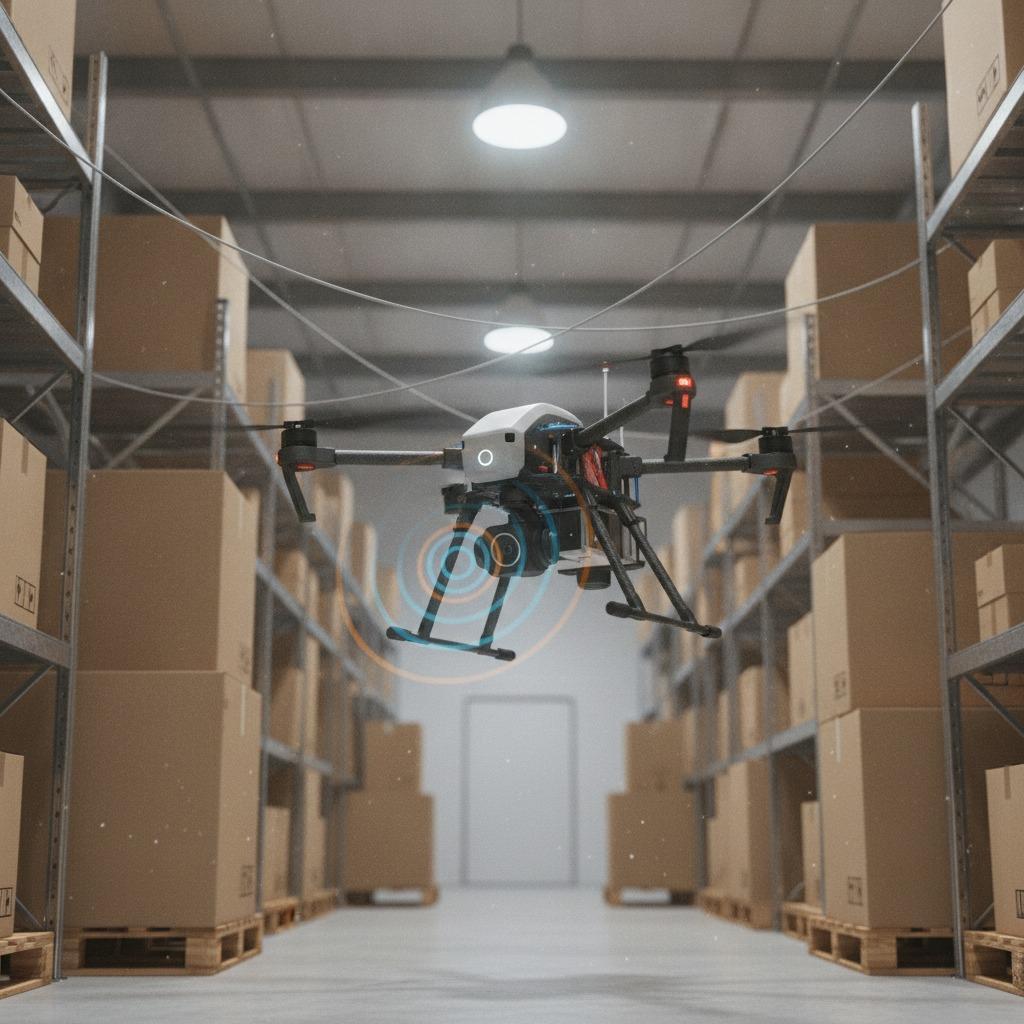
1. 为什么无人机防碰撞功能已从“锦上添花”变为“设计优先事项” 2. 核心挑战:既要看到足够多的东西,又不能增加太多负担。 3. 雷达能提供哪些摄像头通常无法提供的功能? 4. 快速比较:不同方法适用的领域 5. 买家不应忽略的选择标准 6. 无人机防碰撞项目中的常见错误 7. 好的购买决策是什么样的 8. 常见问题解答
Ningbo Linpowave
1. 为什么复杂的空域运行正成为一个更难解决的工程问题 2. 该系统需要在现场解决什么问题 3. 买家应关注的核心能力 4. 如何在不陷入营销陷阱的情况下比较各种解决方案 5. 迟迟才会出现的买家陷阱 6. 一个好的甄选过程是什么样的? 7. 常见问题解答:评估团队的快速解答 8. 工程和采购团队的下一步工作
Ningbo Linpowave
1. 为什么场景分割在感知系统中至关重要 2. 实际问题:原始数据通常难以读取 3. 哪些细分有助于系统做出决定 4. 影响细分质量的关键技术因素 5. 买家应如何比较细分方法 6. 导致市场细分薄弱的常见错误 7. 购买或集成前需要问哪些问题 8. 买家须知 9. 工程团队的下一步工作
Ningbo Linpowave
1. 为什么动态场景更新在实际系统中至关重要 2. 该功能实际在做什么 3. 支持场景更新的关键处理方法 4. 如何评估应用程序的解决方案 5. 买家常犯的错误 6. 一份好的面向买家的规格说明应该阐明什么 7. 工程和采购团队的决策要点
Ningbo Linpowave
1. 为什么3D占用地图绘制已成为一种实用的无人机自主飞行工具 2. 地图实际上告诉飞行系统什么 3. 3D 占用映射最适用的场景 4. 买家须知 5. 常见设计选择及其权衡取舍 6. 买家常犯的错误 7. 好的采购问题听起来是什么样的 8. 常见问题:一些早期出现的问题 9. 实际的下一步
Ningbo Linpowave
1. 为什么互补的传感方式在实际系统中至关重要 2. 这种方法实际解决了什么问题? 3. 快速比较:不同传感组合的优势所在 4. 无需校准的融合:实用目标,而非捷径 5. 比规格表更重要的选择标准 6. 买家常犯的错误 7. 实用买家建议 8. 本文应该帮助你做出什么决定
Ningbo Linpowave
1. 克服天线设计中的挑战 2. 传统天线设计的核心问题 3. 通过MIMO雷达和小型化技术提供的解决方案 4. 实现先进的天线设计
Ningbo Linpowave
固件更新是现代毫米波雷达可靠性背后的隐形引擎——它能够改善校准、干扰管理以及各行业的长期稳定性。
Ningbo Linpowave
了解 Linpowave 雷达传感器如何为汽车、工业、医疗保健和无人机应用提供精准可靠的传感服务。探索我们根据您的需求量身定制的雷达解决方案。
Ningbo Linpowave
探索 Linpowave 如何利用先进的雷达信号处理和实时诊断来改变智能工厂中的设备健康监控。
Ningbo Linpowave