



3D 占用映射
首页
3D 占用映射
EXPLORE
Millimeter Wave Radar Solutions

1. 为什么实时避障已成为一项购买标准,而非锦上添花的功能 2. 实时避障究竟在做什么 3. 快速比较:每个功能的作用 4. 买家应该如何评判一个解决方案,而不仅仅是一个功能 5. 现场常见故障点 6. 购买前应该问什么 7. 实用买家建议 8. 常见问题:采购审核中经常出现的一些问题 9. 选择更安全的部署途径
 Ningbo Linpowave

1. 为什么3D占用地图绘制已成为一种实用的无人机自主飞行工具 2. 地图实际上告诉飞行系统什么 3. 3D 占用映射最适用的场景 4. 买家须知 5. 常见设计选择及其权衡取舍 6. 买家常犯的错误 7. 好的采购问题听起来是什么样的 8. 常见问题:一些早期出现的问题 9. 实际的下一步
Ningbo Linpowave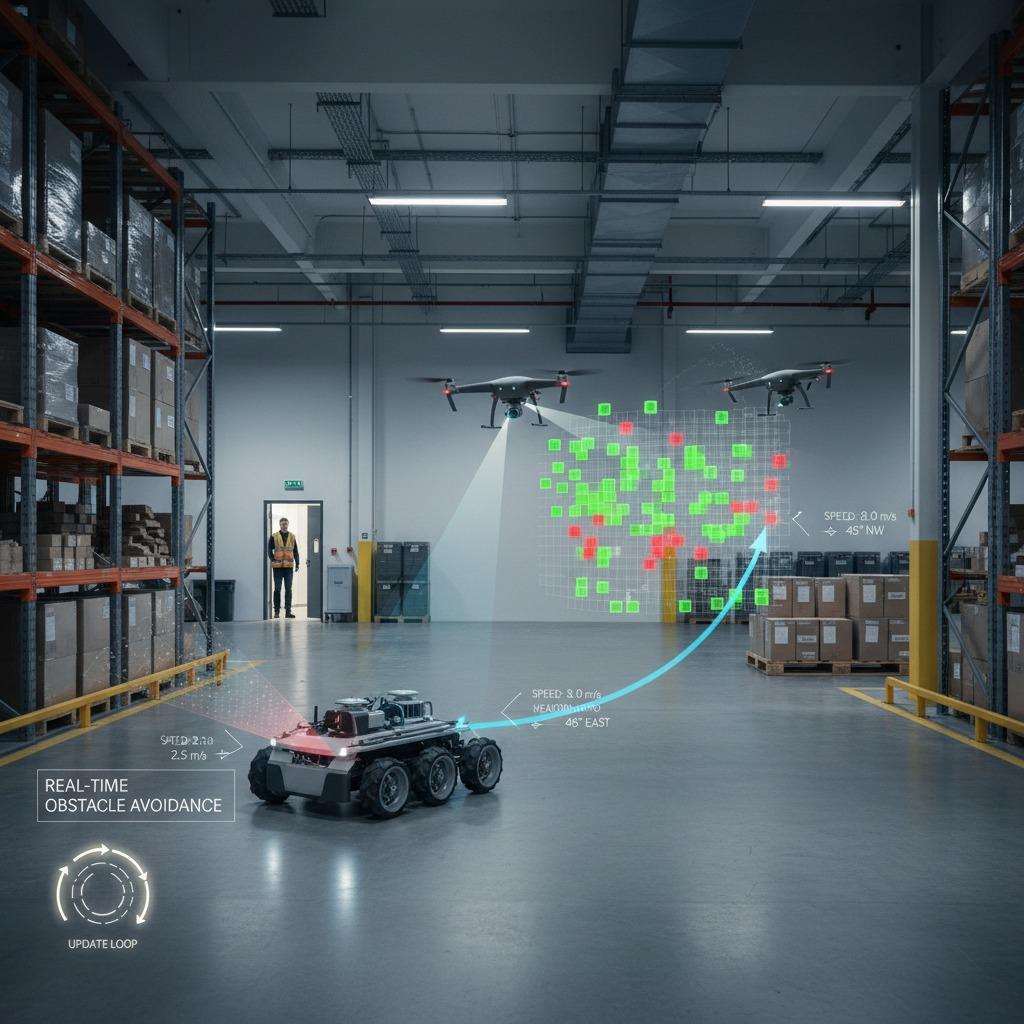
1. 为什么实时避障在野外机器人和无人机作业中至关重要 2. 核心问题:计划的老化速度快于实际环境。 3. 主回避堆栈通常如何运作 4. 买家在选择系统前应该比较哪些因素 5. 阻碍采用的常见错误 6. 实用买家建议 7. 常见问题:买家通常想了解的简短答案 8. 下一步该怎么做才算好?
Ningbo Linpowave