



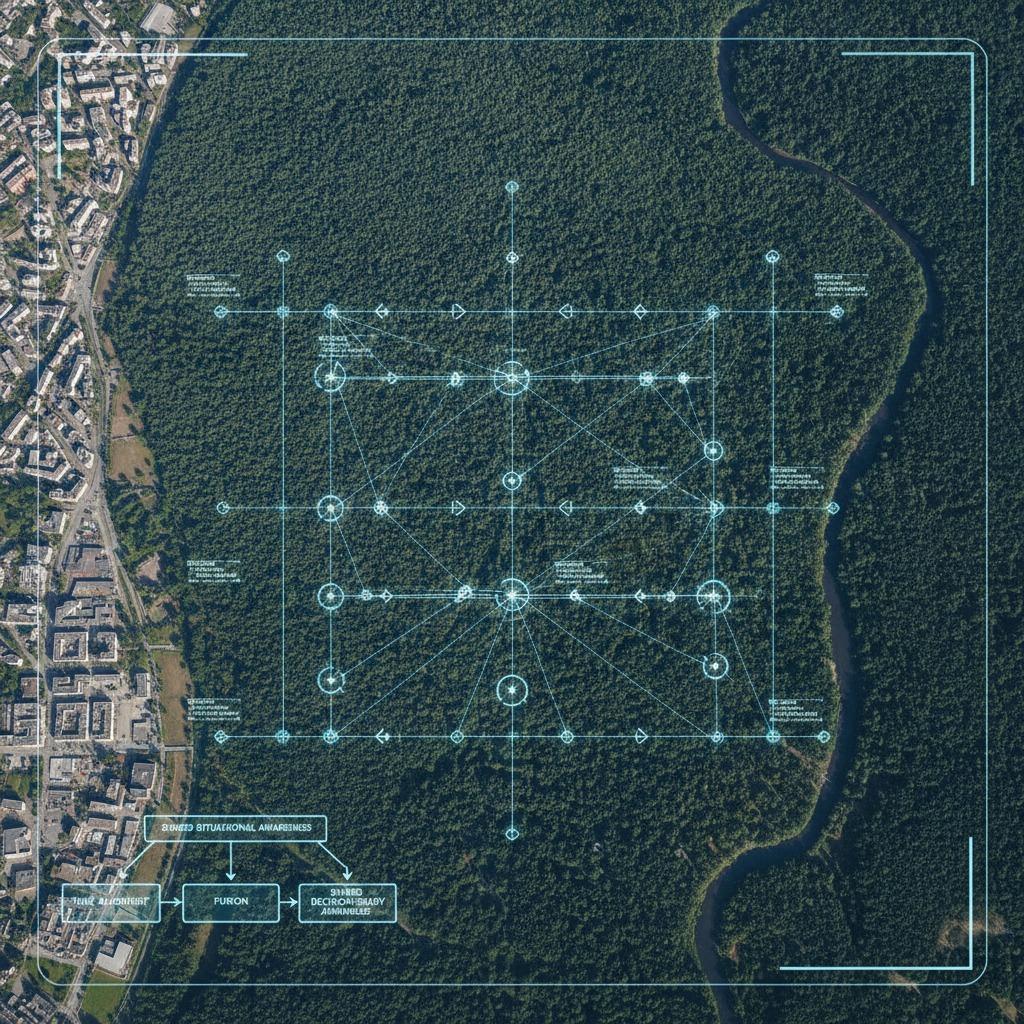
協調的な軌道の衝突回避
ホーム
協調的な軌道の衝突回避
EXPLORE
Millimeter Wave Radar Solutions
1. 複数の車両が一体となって動作する必要がある場合に、群知能プロトコルが重要な理由 2. プロトコルが実際に解決しようとしていること 3. 購入者が比較すべき主要な機能 4. リーダー・フォロワー測距 5. 協調軌道衝突回避 6. グループ脅威評価 7. 群れ行動の監視 8. 実用的なシステムと印象的なデモを区別する選択基準 9. 群知能プロジェクトにおけるよくある間違い 10. エンジニアリングチームと調達チームへの実践的な購入者向けアドバイス 11. よくある質問 12. 賢明な次のステップ
 Ningbo Linpowave
1. 実際のシステムにおいてリーダー・フォロワー間の距離感が重要な理由 2. 基本的な問題:運動中のユニットの協調性を維持すること 3. 購入者が最初に比較すべきこと 4. 関連する調整機能がどのように範囲設定に適合するか 5. 一般的な実装方法 6.後になって明らかになる選考ミス 7. 実用的な購入者向けアドバイス 8. 契約する前に尋ねておくべき質問 9. 次のステップ
Ningbo Linpowave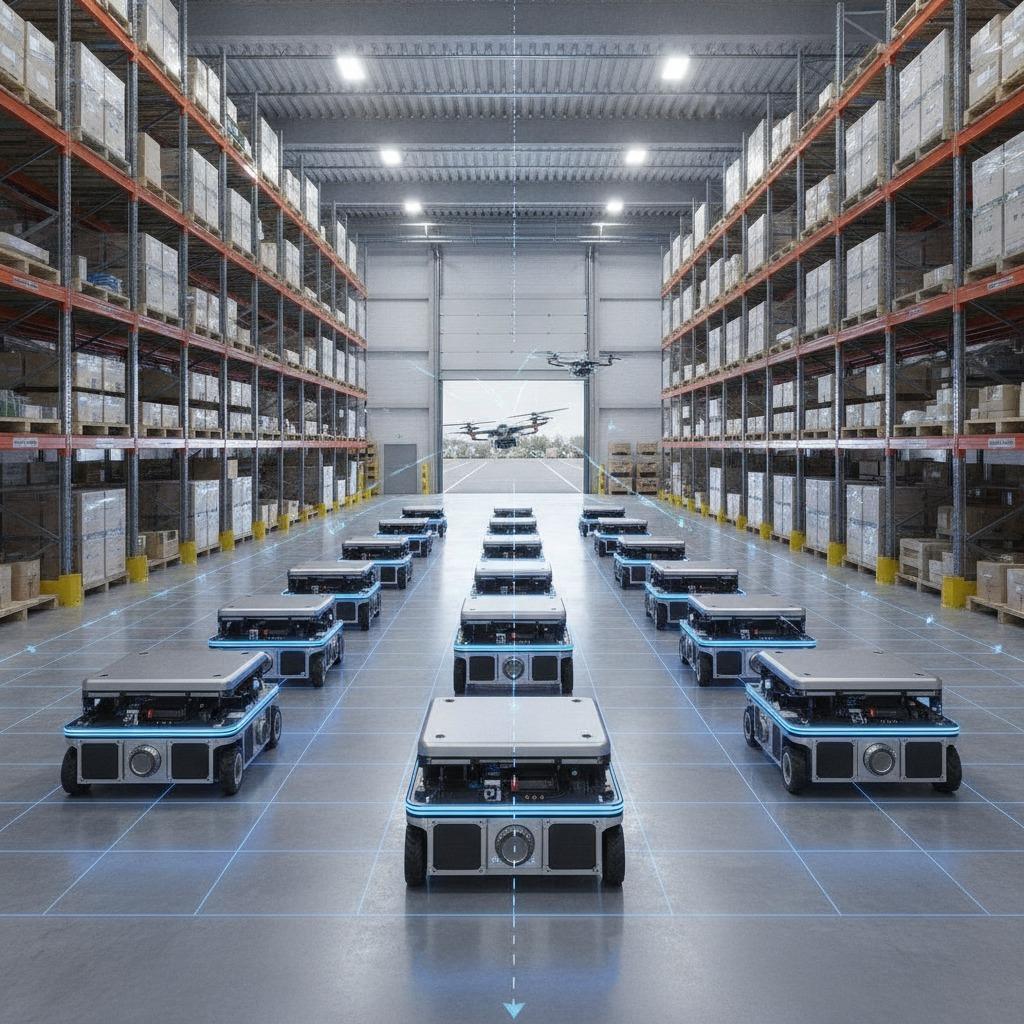
1. 群れ行動のモニタリングが重要な理由 2. 実際に見ているもの 3. 一般的な使用例と、それらが異なる理由 4. 購入者とエンジニアが尋ねるべき重要な指標 5. 通常、何が問題になるのか 6. モニタリング手法の選択方法 7. 実用的な購入者向けアドバイス 8. よくある質問 9. 次のステップ
Ningbo Linpowave